9.8 动力学设置
动力学设置页面用来设置机器人的动力学相关参数。动力学设置跟机器人力控、拖动示教、虚拟墙、碰撞检测等功能有关联。请确保机器人动力学设置合理,否则可能出现上述功能无法正常使用,或者机器人异常抖动的现象。
9.8.1 动力学前馈
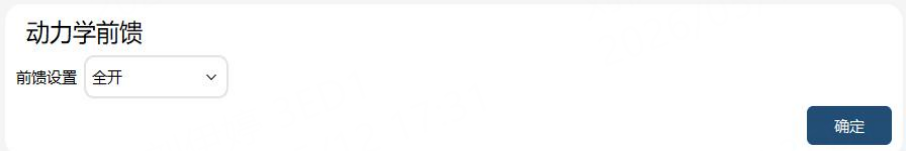
动力学前馈开关决定着控制器是否开启动力学前馈功能,默认为开启状态。不建议用户自行关闭动力学前馈功能,可能会造成上电点头、轨迹精度下降等负面影响。某些特殊情况下需要关闭动力学前馈,如非正装下进行基坐标系标定、执行摩擦力辨识等。
9.8.2 动力学约束
动力学约束开关决定着控制器是否开启动力学约束功能,默认为开启状态。不建议用户自行关闭动力学约束功能,可能会造成电机过载或者异常抖动等负面影响。
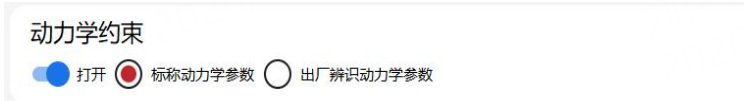
动力学约束开关开启后,有“标称动力学参数”和“出厂辨识动力学参数”两个选项:
-
标称动力学参数: 代表动力学控制使用该机型的标称参数。好处是使用“标称动力学参数”的同机型机器,在执行相同的运动程序时,会保证完全相同的运动速度和节拍时间,代价是可能会牺牲一定的运动性能,或者存在电机超载的风险。
-
出厂辨识动力学参数: 让机器人保持最佳的动力学控制状态,能够达到本台机器允许的最短节拍时间,并极大地保护电机,降低超载风险,但代价是不同机器人在跑同样的运动程序时,运动速度和节拍时间会稍有差异。
9.8.3 振动抑制
振动抑制开关决定着控制器是否开启振动抑制功能,默认为关闭状态。

振动抑制开关开启后,控制器将补偿机器人关节柔性,抑制关节柔性引起的振动以提高位置和路径精度。机器人负载参数的变化会影响关节柔性补偿量,因此在使用振动抑制功能时需要设置准确的负载参数。
|
振动抑制适配机型表:
| 产品线 | 主机型 | 子型号 |
|---|---|---|
协作机器人(6轴) |
SR3 |
所有型号 |
SR4 |
所有型号 |
|
SR5 |
所有型号 |
|
CR5 |
所有型号 |
|
ZR6 |
所有型号 |
|
CR7 |
所有型号 |
|
CR12 |
所有型号 |
|
CR18 |
所有型号 |
|
CR20 |
所有型号 |
|
CR35 |
所有型号 |
|
协作机器人(5轴) |
CR17 |
所有型号 |
CR25 |
所有型号 |
|
工业机器人(6轴) |
NB4 |
NB4-R475-3B, NB4h-R580-3B, NB4h-R580-3G |
NB12s |
NB12s-1214-5A, NB12s-1016-5A, NB12s-1514-5A, NB12s-1611-5A, NB12s-1214-BE, NB12s-2012-3F |
|
NB10s |
NB10s-1007-3K, NB10s-1009-3K, NB10S-1011-3K |
|
NB12h |
NB12h-1214-6A, NB12h-1016-9C-SA, NB12h-1214-9C-SA, NB12h-1514-9C |
|
NB25s |
NB25s-1221-67, NB25s-2020-67, NB25s-2518-67, NB25s-2518-CB, NB25s-2518-AB, NB25s-3016-67, NB25s-3518-57, NB25s-3518-9B |
|
NB25h |
NB25h-3518-7A, NB25h-2518-77, NB25h-1222-77, NB25h-1222-BB, NB25h-2518-BB, NB25h-3518-BC |
|
NB80s |
NB80s-8022-21, NB80s-5026-21 |
|
NB220S |
NB220s-22027-00, NB220s-22027-10, NB220s-22027-20, NB220s-22027-22 |
|
XB4h |
XB4h-R596-3B |
|
XB7s |
XB7s-R707-3A, XB7s-R707-0A, XB7s-R707-3J, XB7s-R707-5J, XB7s-R906-0A, XB7s-R906-3A, XB7s-R906-5J-S5, XB7s-R906-HJ |
|
XB7h |
XB7h-R707-EA, XB7h-R707-EJ |
|
XB10s |
XB10s-R1206-3B |
|
工业机器人(3轴) |
XB12s_3 |
XB12s_3-R906-GJ-S1 |
工业机器人(4轴) |
XB12s_4 |
XB12s_4-R906-GJ-S1 |