选项页面,主要涉及机器人连接、软件升级、导入导出、特性演示相关内容。注意:U盘容量太大会导致拷贝缓慢,会影响备份、导出的速度。
14.1 连接
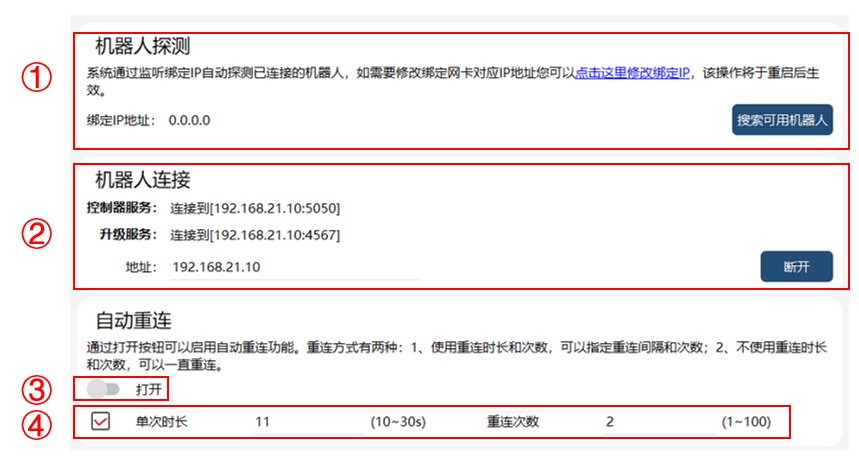
① |
搜索可用机器人,搜索在同一局域网中全部的机器人(直连情况除外),当连接机器人后,会显示控制器服务及升级服务均连接。 |
② |
显示连接情况: 用户可以主动断开连接。 |
③ |
启用自动重连功能。 |
④ |
重连方式有两种: |
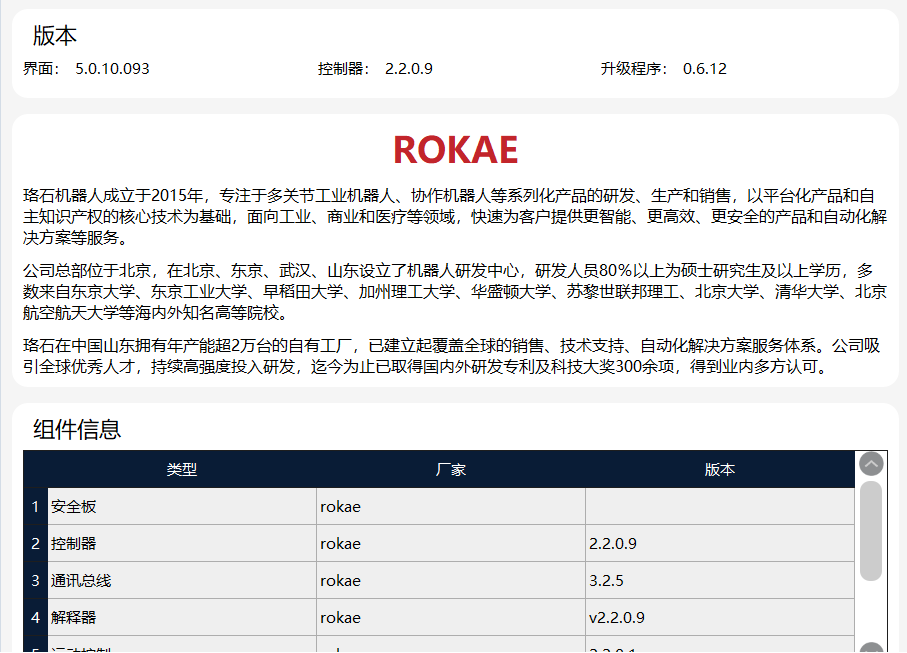
14.3 软件升级
14.3.1 控制器升级
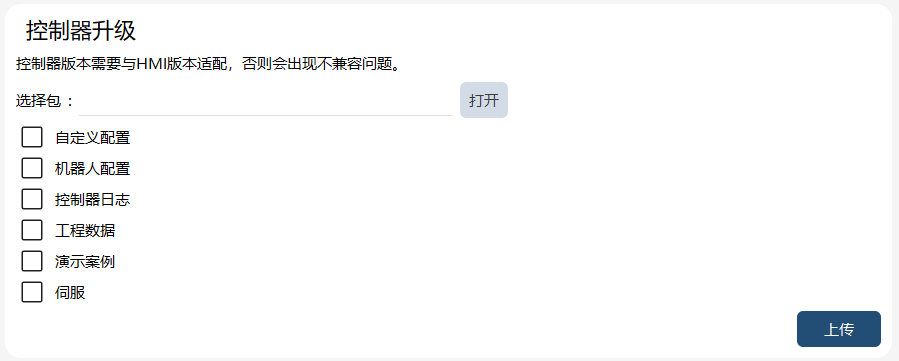
通过控制器升级功能,可实现:(1)控制器软件版本升级;(2)数据恢复。
控制器版本升级: 选择升级包,点击“上传”,界面会提示“上传成功”,根据弹窗提示重启即可。
数据恢复: 选择要恢复的数据包,勾选要恢复的数据后点击上传,根据弹窗提示重启。
14.3.2 HMI 升级
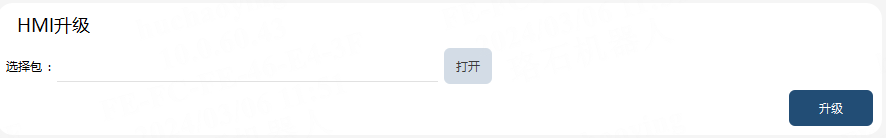
仅适用 xPad2,用于示教器 HMI 软件的升级。点击“打开”:选择 U 盘目录中的 HMI 软件升级压缩包;点击“升级”按钮,开始执行 HMI 升级流程。升级完成后,HMI 软件将自启动,升级完成。

14.3.4 抹除配置
用于抹除自定义配置、机器人配置、本体参数、工程数据等,关于以上数据的说明,参考“控制器备份“章节。执行抹除配置,仍会保留控制系统相关运行日志,务必谨慎操作。
勾选要抹除的内容,点击“抹除配置”按钮,手动重启机器人生效。
|
注意:执行该操作,需要建立升级服务连接。 |


14.3.6 控制系统升级操作示例
当用户想进行控制系统升级时,可联系珞石获取新版控制系统安装包,参考操作步骤如下:
| 步骤 | 配图 | 说明 |
|---|---|---|
1.准备好安装包。 |
||
2.打开 HMI,连接控制器,连接升级服务。 |
|
|
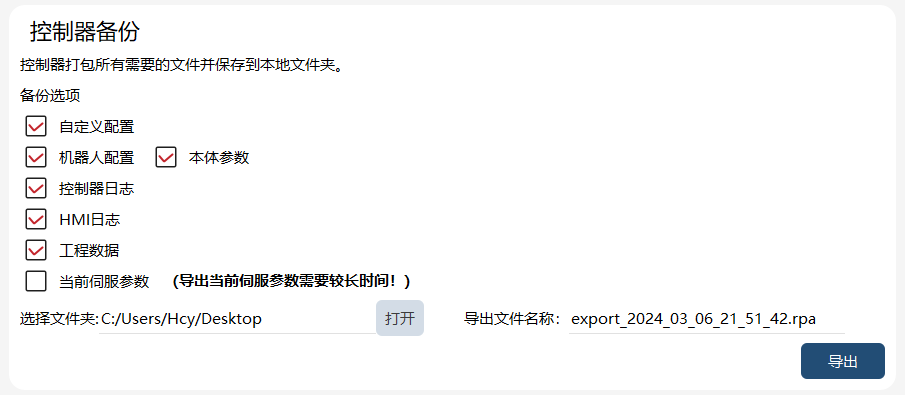
3.升级前,建议先进行控制系统备份,以免重要数据丢失。可在“备份选项”中勾选备份内容,选择导出文件夹,导出备份。 |
|
此步骤非必须。 |
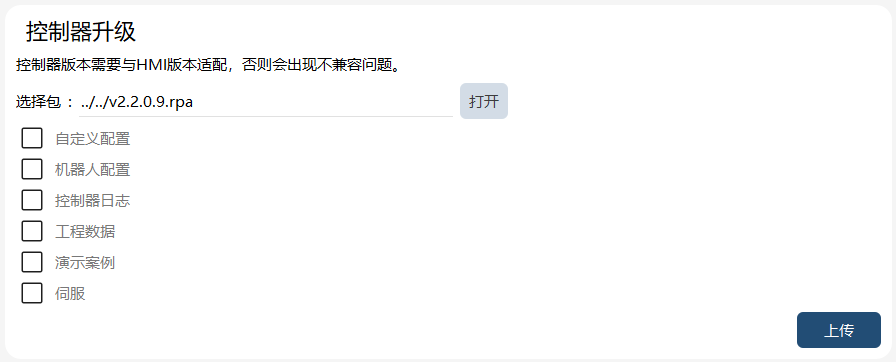
4.选择安装包,升级选项会根据安装包配置升级选项,点击上传。 |
|
请勿选中控制器升级选项中的自定义配置、机器人配置、控制器日志、工程数据演示案例、伺服。 |
5.上传成功后,HMI 会提示重启机器人,重启完成控制系统升级。 |
|


|
|


14.4 备份恢复
14.4.1 备份恢复
-
控制器备份
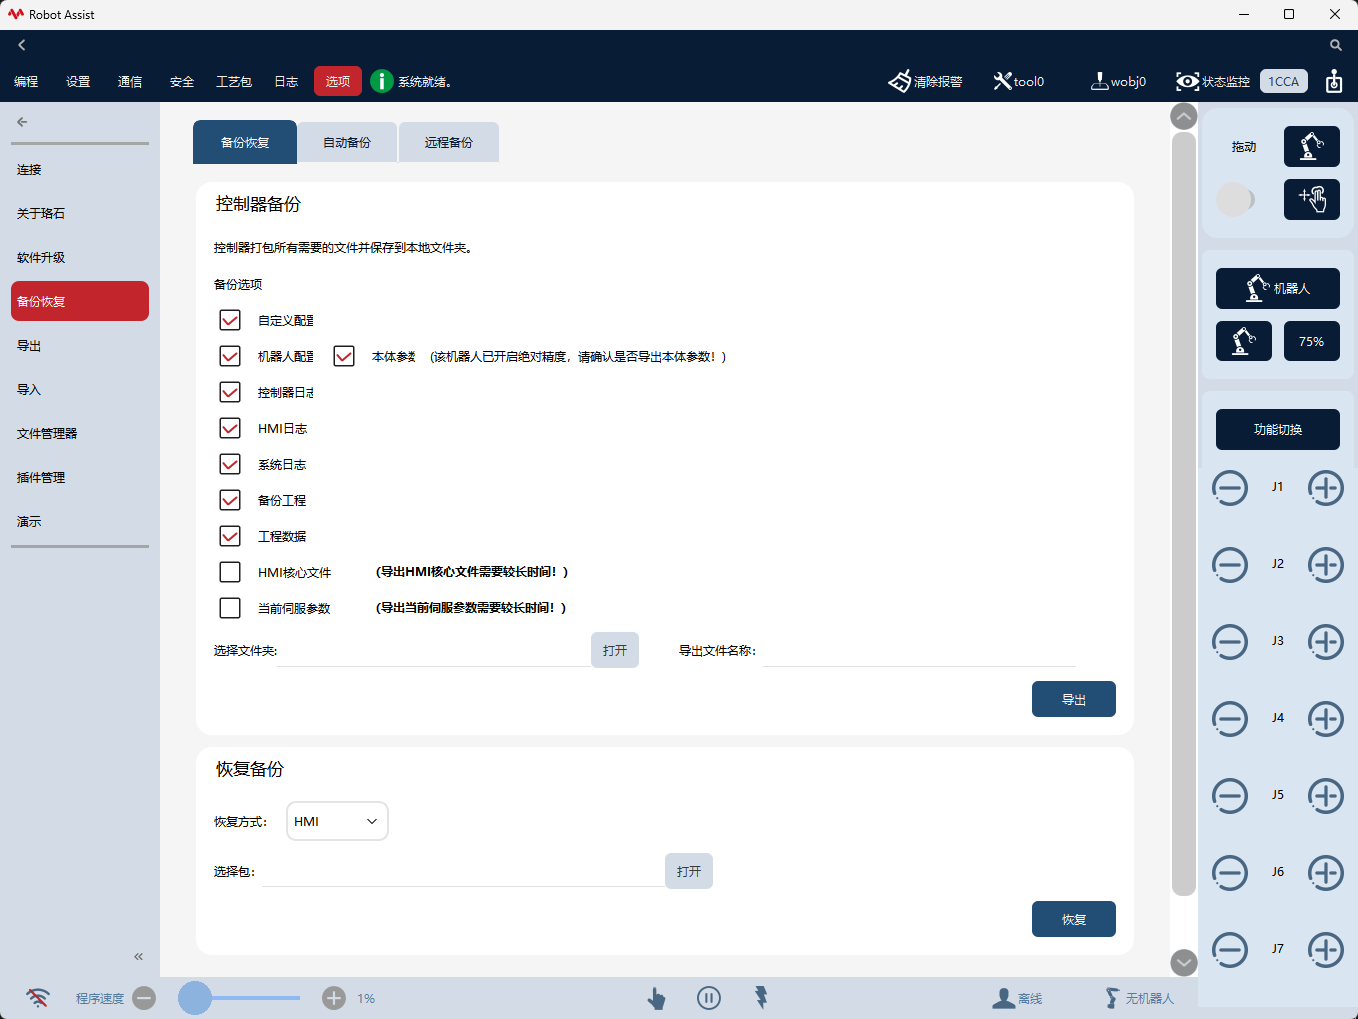
该功能可实现控制器中数据的备份。勾选希望备份的数据,点击“打开”,选择备份路径,点击“导出”。导出的文件为 .rpa 格式的加密文件。
机器人配置: 包括:控制器设置-系统配置、标定-力矩传感器零点电压值、本体参数-过载系数、运动参数-参数、安全控制等。
本机参数: 包括:标定-编码器值、角度标定设定、基坐标系、动力学设置-(三阶)摩擦力系数;本体参数-DH 参数、减速比等。
自定义配置: 包括:动力学设置-前馈、约束开关、运动参数-Search 停止距离、最小转弯区半径、Conf、力控参数、xPanel 配置、快速调整、示教器模式、通信、安全。
控制器日志: 包括:版本信息文件、用户设置文件、控制器日志、工程日志。只导出近 3 天的日志,更多日志在导出页面日志模块进行导出。
HMI 日志: 包括:示教器的 syslog、示教器的镜像版本描述文件、版本信息文件。
系统日志: 包括:工控机的系统日志 syslog、interfaces 文件、rc.local 文件。
2.恢复备份
该功能可以通过选择HMI导入或控制器内部的备份进行备份恢复,恢复后会重启控制器。
HMI: 恢复方式选择HMI,可以通过U盘内或PC端本地文件选择需要恢复的备份压缩包进行恢复。
控制器: 恢复方式选择控制器,只能选择控制器内部的备份包进行恢复,这个依赖于自动备份功能,详情见14.4.2。
14.4.2 自动备份

该功能用于自动备份控制器的数据,包括机器人配置、本机参数、自定义配置、三天内的控制器日志、系统日志。有三种备份策略,包括固定时间、外部信号、通电自动备份。备份后的产物会存在控制器本地,在恢复备份功能,将恢复方式选择控制器,可以通过下拉框选择对应的备份进行恢复。
自动备份启用开关: 开启后,会根据下面配置的内容进行自动备份。
自动备份时间(1、2、3): 启用后,每天对应的时间进行备份。默认为"–",表示该项未配置状态,如果不想启用该配置可以配置为“–”,范围为00:00~23:59。
最大备份个数: 能保留备份的个数,超过的会按照备份时间删除最早的备份,保留最新的“个数”个备份。默认为1,范围:1~5。
远程触发信号: 可以配置现有的寄存器/DI供PLC调用触发备份。默认为空。
通电自动备份: 通电后会立刻进行备份,后续将以间隔配置的天数为周期进行周期备份。默认为0,表示该项未配置状态,如果不想启用该配置可以配置为0,范围为0~99999。
保存按钮: 修改以上配置后,需要点击保存才可生效,不保存则不生效。
|
注意:
|
14.4.3 远程备份

此页面配合自动备份使用,如果配置了FTP服务端IP、FTP端口号、FTP用户名、FTP密码、目标路径,在触发自动备份时会将备份推送到FTP服务器
FTP服务端IP: FTP服务器的IP。
FTP端口号: 默认21,范围为1~65535。
FTP用户名: FTP服务器登录账户名称。
FTP密码: FTP服务器登录账户密码。
目标路径: 自动备份后的文件上传服务器的位置。
触发备份按钮: 提供手动触发远程备份功能,可以用于检测配置是否正确。点击后会同步配置给控制器,同时进行备份,并将备份同步到FTP服务器上。
保存按钮: 修改以上配置后,需要点击保存才可生效,不保存则不生效。
|
注意:
|
14.5 导出
可通过导出功能,来备份控制器相关设置。
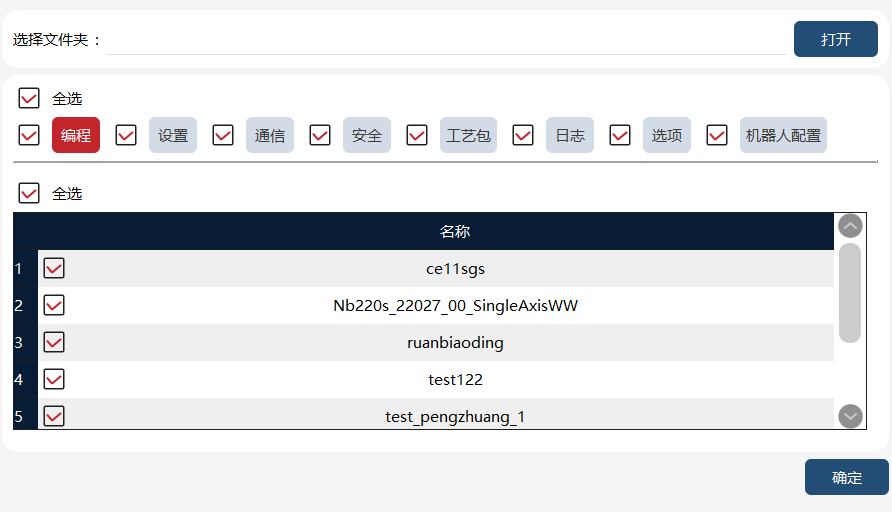
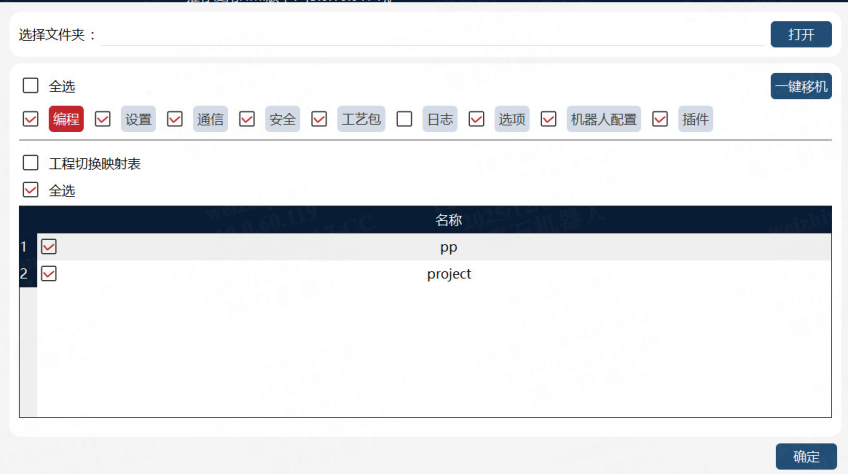
如图所示,选择导出目标文件夹,选中要导出的内容,点击“确定”即可。同时,也可以选择点击“一键移机”按钮,会自动选中进行移机操作需要的选项,除日志选项。
支持的导出内容如下:
| 功能模块 | 导出内容 |
|---|---|
编程 |
可导出具体的单个工程 |
设置 |
控制器设置—其他设置 |
HMI 设置—基础设置、主题、工作区路径 |
|
用户组 |
|
动力学设置-动力学前馈、动力学约束 |
|
本体参数 -RD 参数、减速比、过载系数 |
|
力控参数 -力控参数、力控模型、拖动优化 |
|
运动参数 - 运动参数、AccSet、安全控制、Search 指令、最小转弯区、默认 Conf |
|
错误码过滤 |
|
自定义按键 |
|
附加轴 |
|
通信 |
系统 IO |
外部通信 |
|
IO 设备 |
|
总线设备 |
|
末端工具 |
|
RCI 设置 |
|
串口设置 |
|
编码器 |
|
安全 |
软限位 |
虚拟墙 |
|
碰撞检测 |
|
安全区域 |
|
安全位置 |
|
安全监视器 |
|
协作模式 |
|
工艺包 |
传送带 |
日志 |
控制器日志 |
HMI 日志 |
|
工程日志 |
|
选项 |
连接、自动重连 |
机器人配置 |
机型文件 |
14.6 导入
可通过导入功能,导入控制器设置。
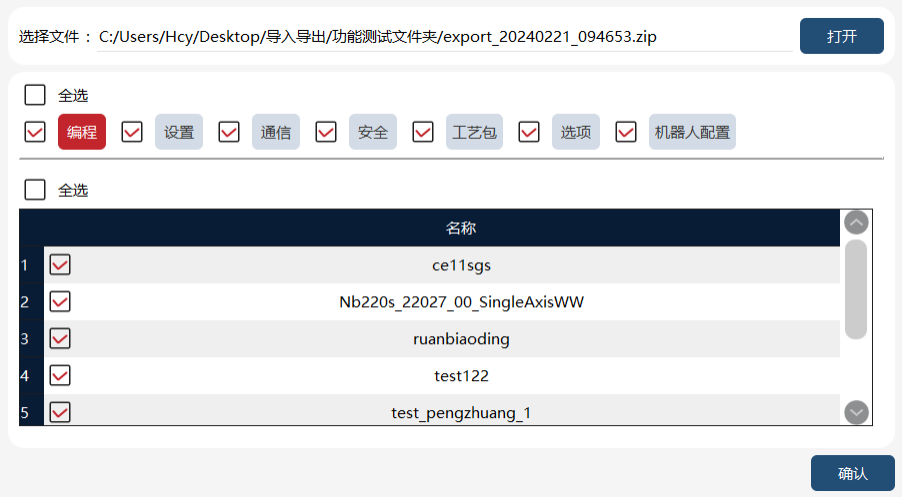
选择要导入的 zip 包,打开后会自动勾选 zip 包内包含的配置项,不包含的配置项置灰;
用户可根据需求自行选择具体导入内容。
|
注意:导入后,需重启控制系统才能生效。 |
14.7 文件管理器
文件管理器,主要用于快捷打开 RobotAssist 软件涉及的若干文件夹。
|
注意:该功能仅 PC 版 HMI 软件具备。 |
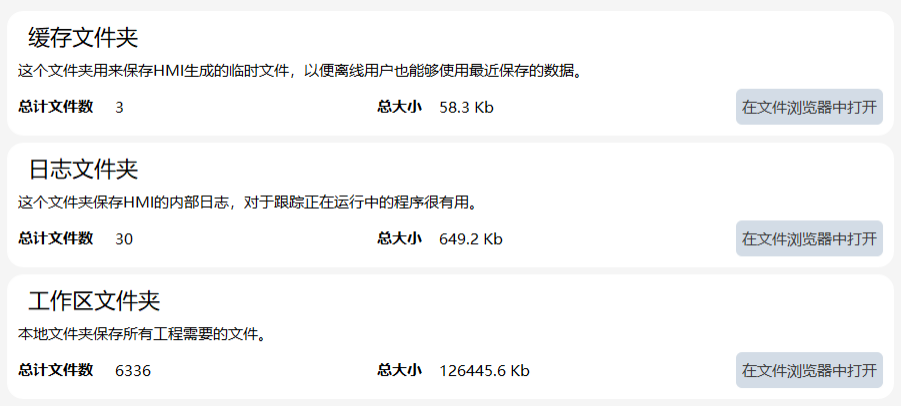
缓存文件夹: 存储 RobotAssist 软件的缓存。 日志文件夹: 存储 RobotAssist 软件日志,此处的日志与诊断界面的内部日志内容一致,可以点击此处进入文件夹进行日志拷贝。 工作区文件夹: 存储机器人工程文件。
14.8 演示
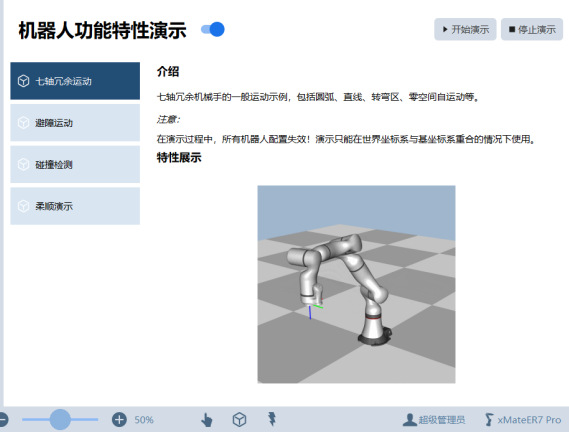
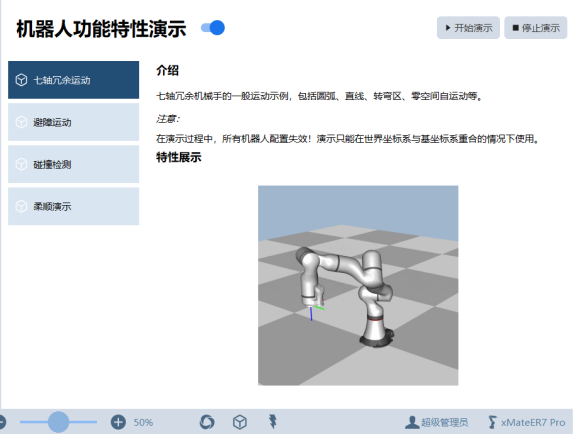
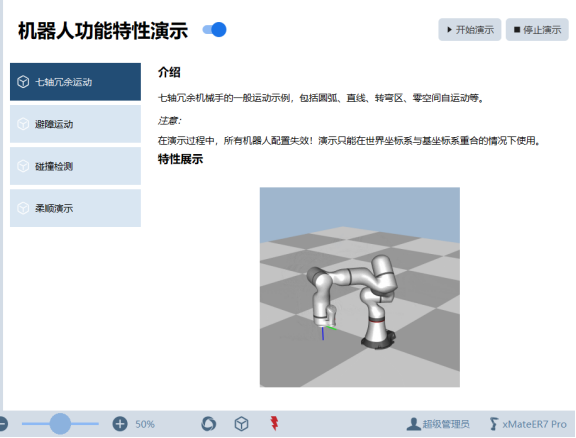
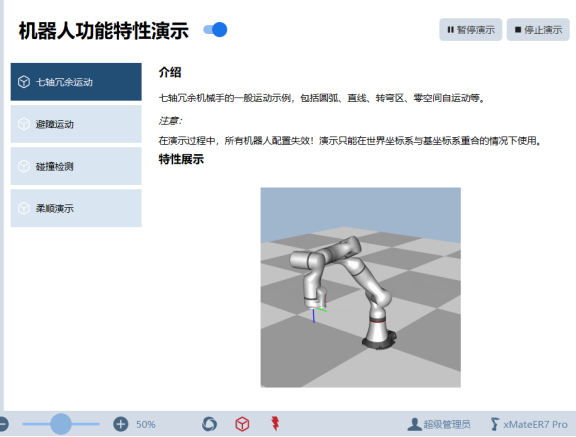
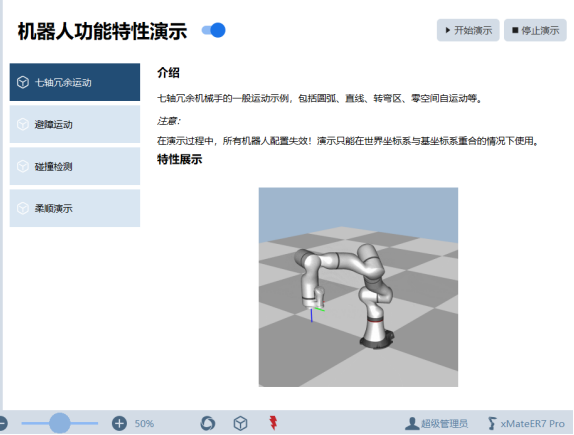
14.8.1 七轴冗余运动
七轴冗余运动演示,支持 xMate ER PRO,演示运动包括:圆弧、直线、转弯区、零空间运动等。
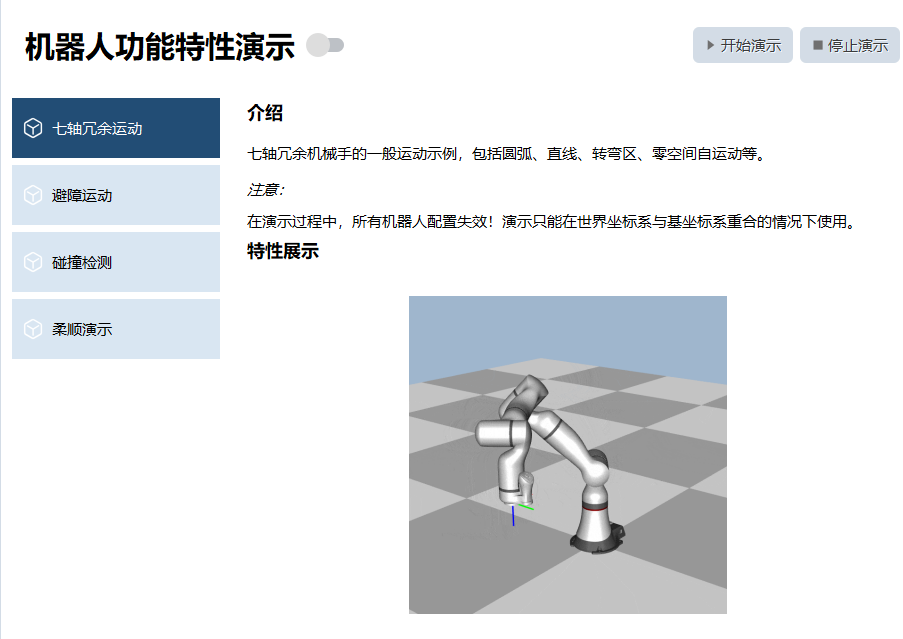
| 步骤 | 图示 | 说明 |
|---|---|---|
1.选择选项-演示-七轴冗余运动,打开演示开关,进入演示模式。 |
|
|
2.点击底部状态栏操作模式切换按钮 |
|
|
3.点击底部状态栏上电按钮 |
|
|
4.点击右上角的开始演示。 |
|
|
5. Demo 演示完毕后,点击右上角的停止演示。 |
|


14.8.2 避障运动
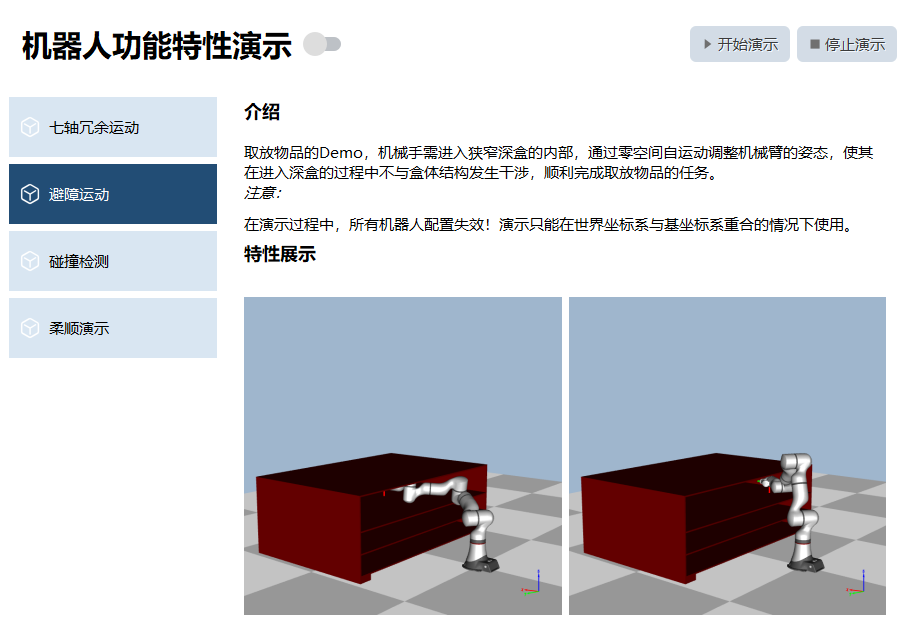
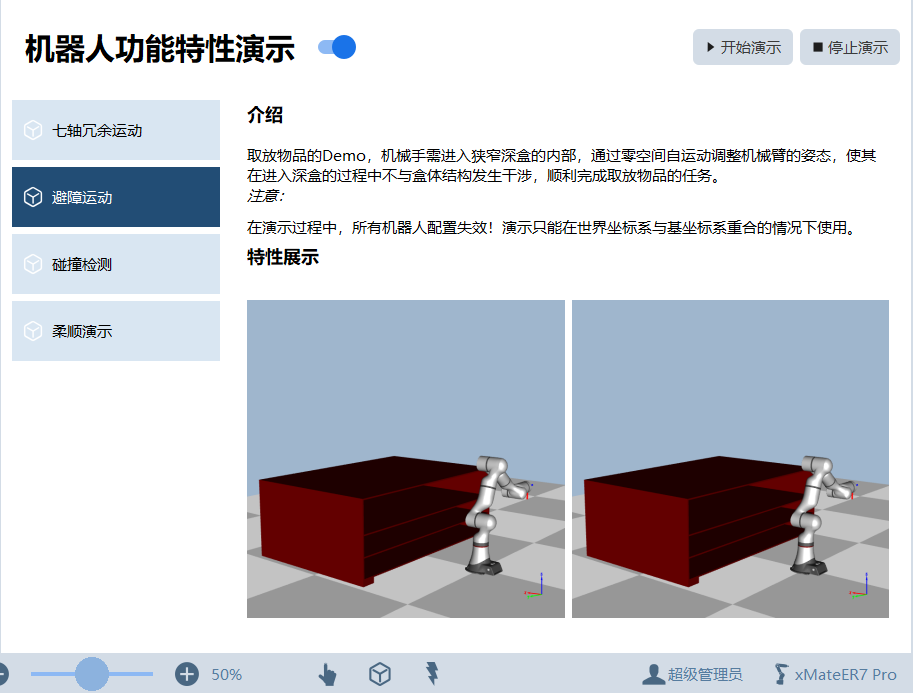
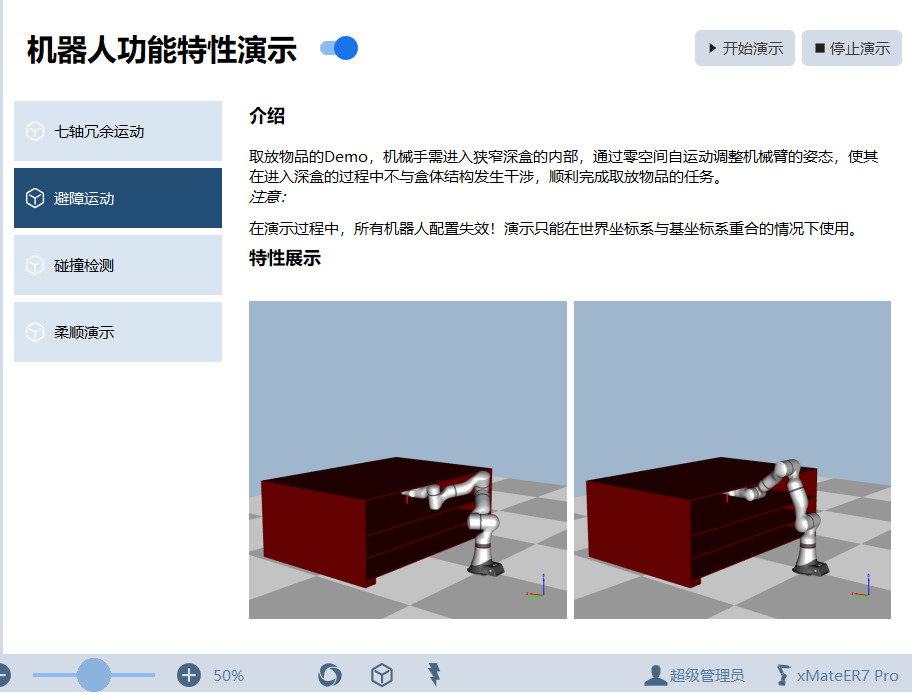
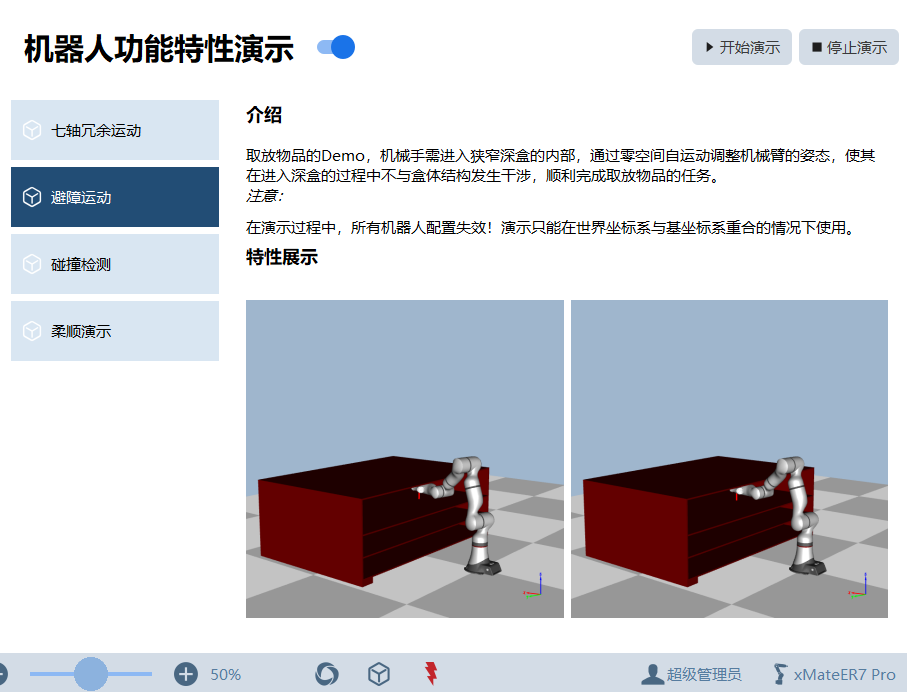
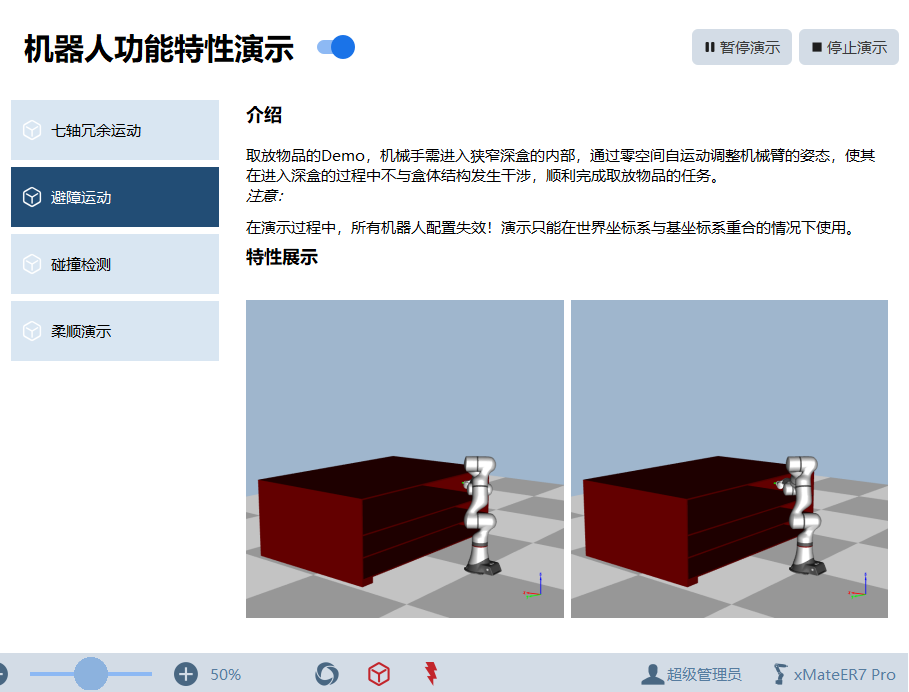
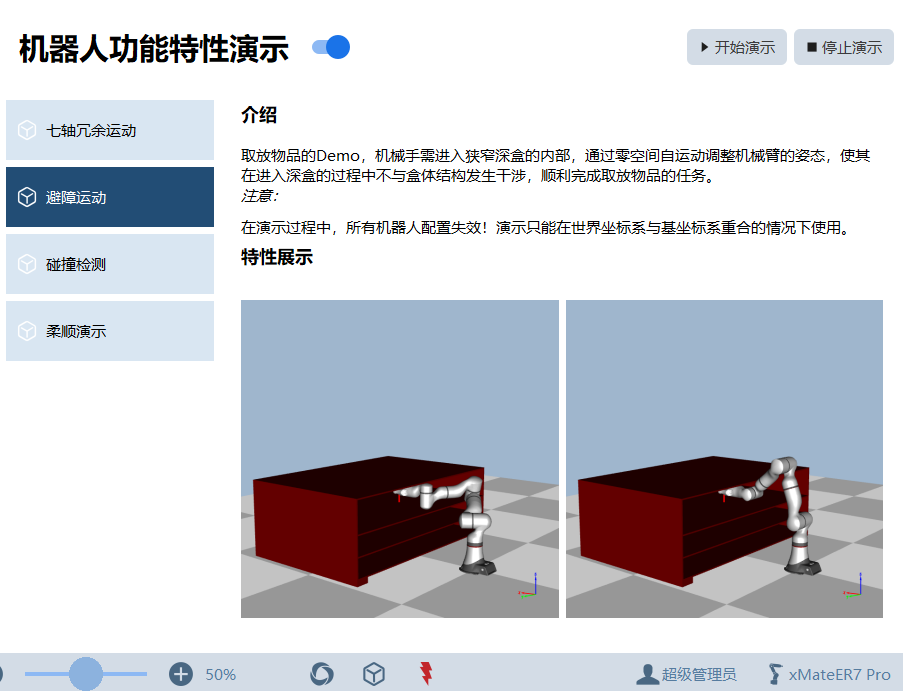
演示机械手进入窄深盒的内部,通过零空间自运动调整机械臂的姿态,使其在进入深盒的过程中不会与盒体结构发生干涉,顺利完成取放物品的任务。
| 步骤 | 图示 | 说明 |
|---|---|---|
1.选择选项-演示-避障运动,打开演示开关,进入演示模式。 |
|
|
2.点击底部状态栏操作模式切换按钮 |
|
|
3.点击底部状态栏上电按钮 |
|
|
4.点击右上角的开始演示。 |
|
|
5.Demo 演示完毕后,点击右上角的停止演示。 |
|
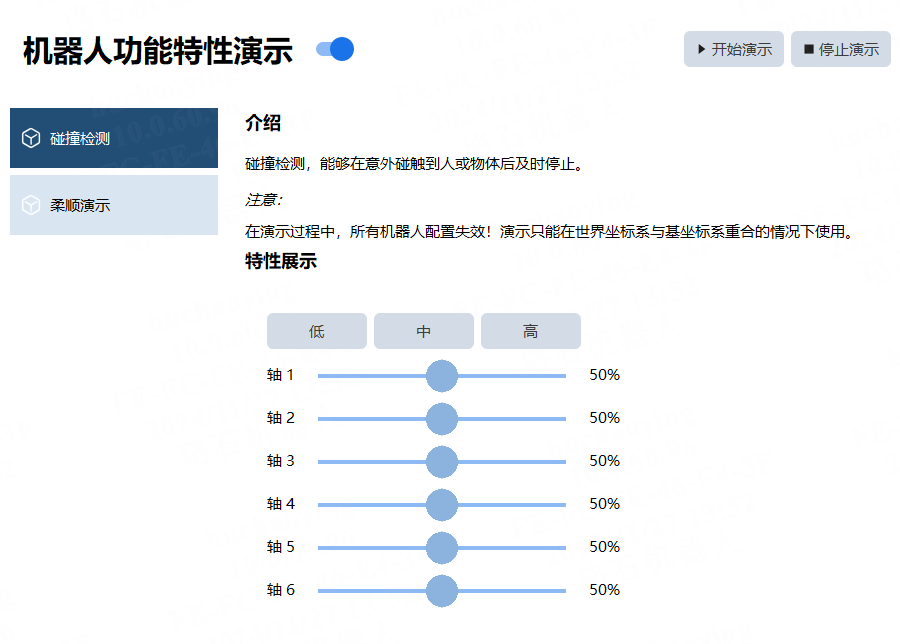
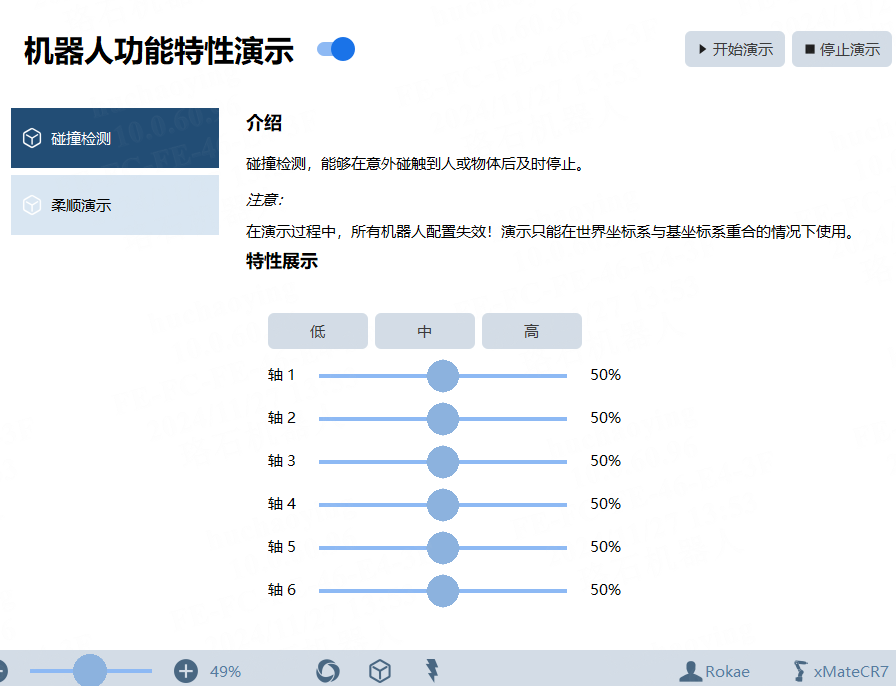
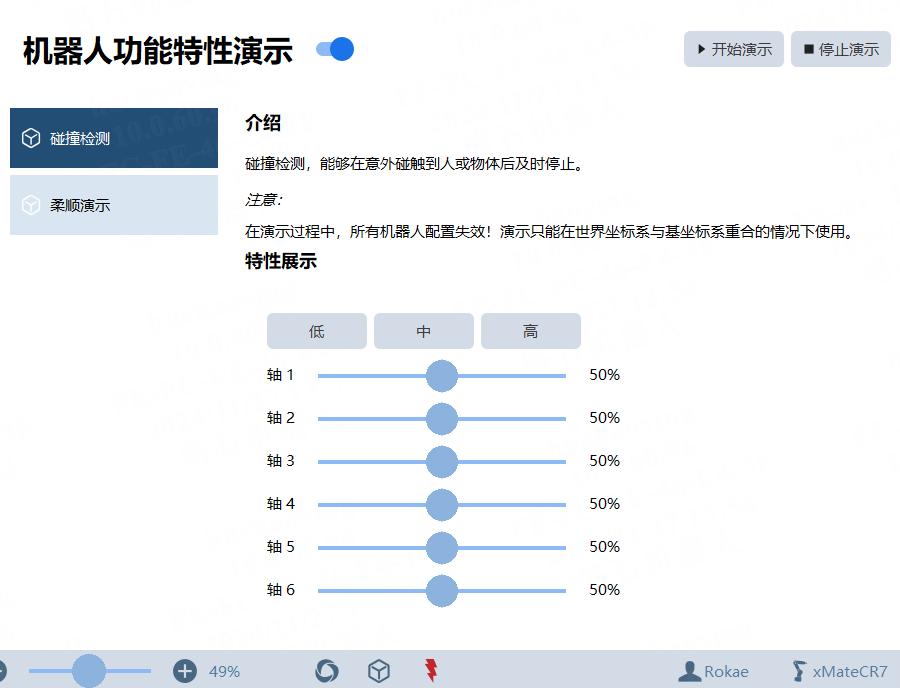
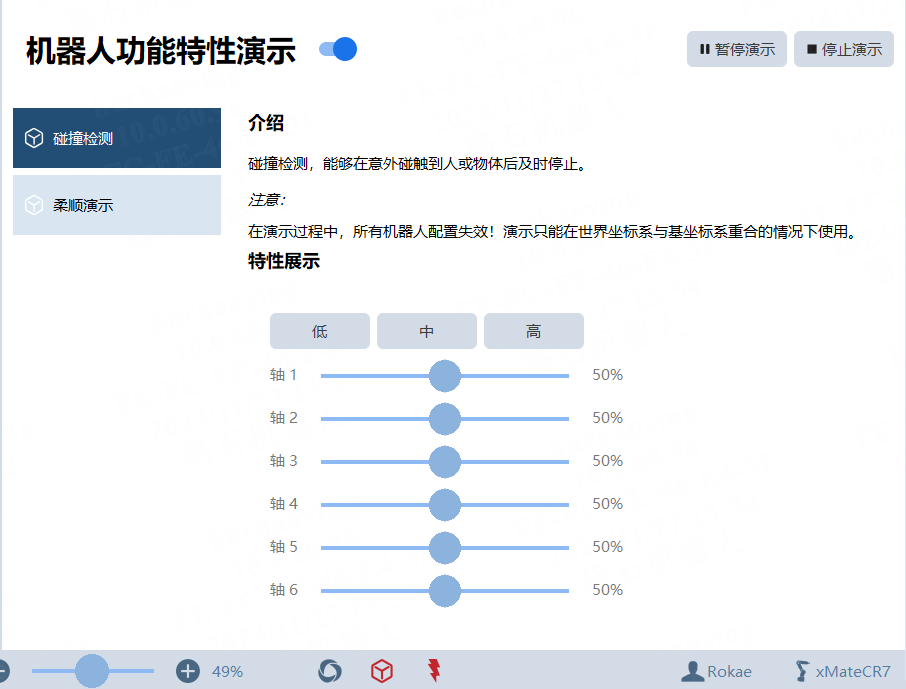
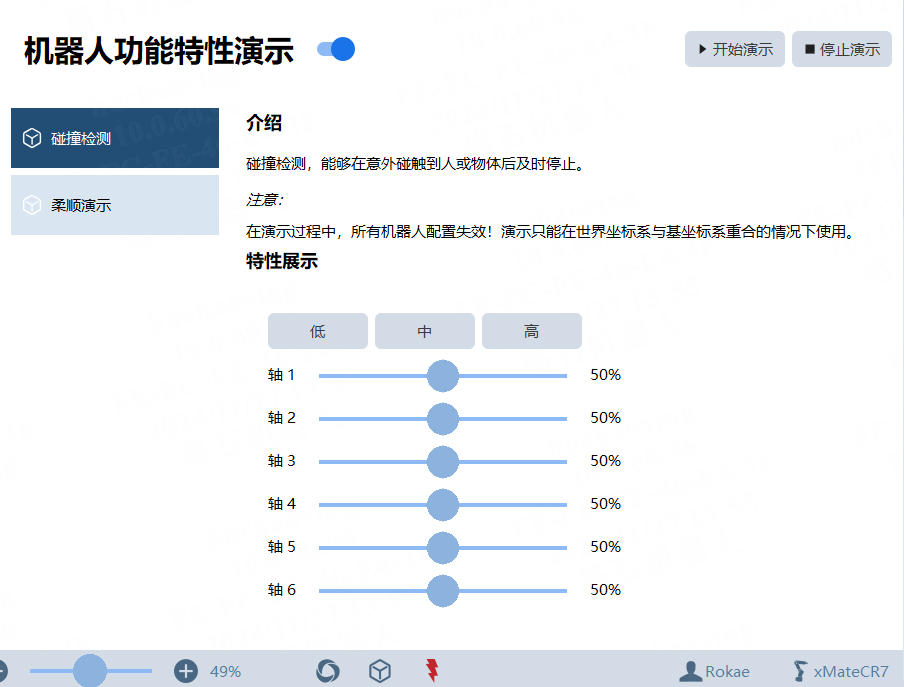
14.8.3 碰撞检测
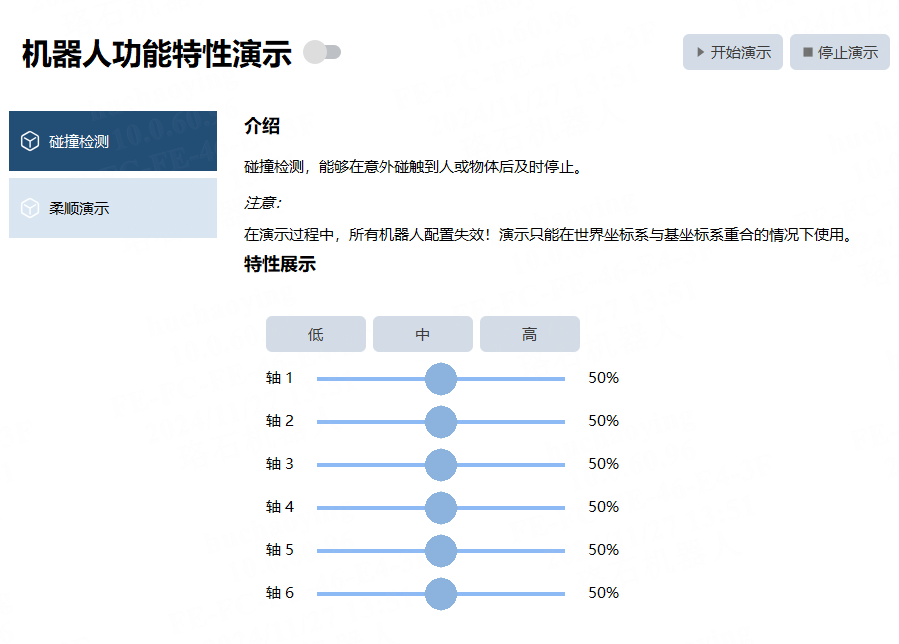
演示碰撞检测功能。
碰撞检测灵敏度设置,支持单轴设置,也支持高、中、低三档设置。
当机器人检测到碰撞后,会柔顺停止。3.0 版本碰撞检测不再支持按压继续功能。
使用演示碰撞检测功能时,如碰撞保护*功能已开启则碰撞保护*会被暂时关闭。
| 步骤 | 图示 | 说明 |
|---|---|---|
1.选择选项-演示-碰撞检测,打开演示开关,进入演示模式。 |
|
|
2.点击底部状态栏操作模式切换按钮 |
|
|
3.点击底部状态栏上电按钮 |
|
|
4.点击右上角的开始演示。 |
|
|
5.Demo 演示完毕后,点击右上角的停止演示。 |
|
演示过程中,需要调整碰撞检测灵敏度阈值时,先点击停止演示按钮,调整完阈值之后,再开始演示。 |
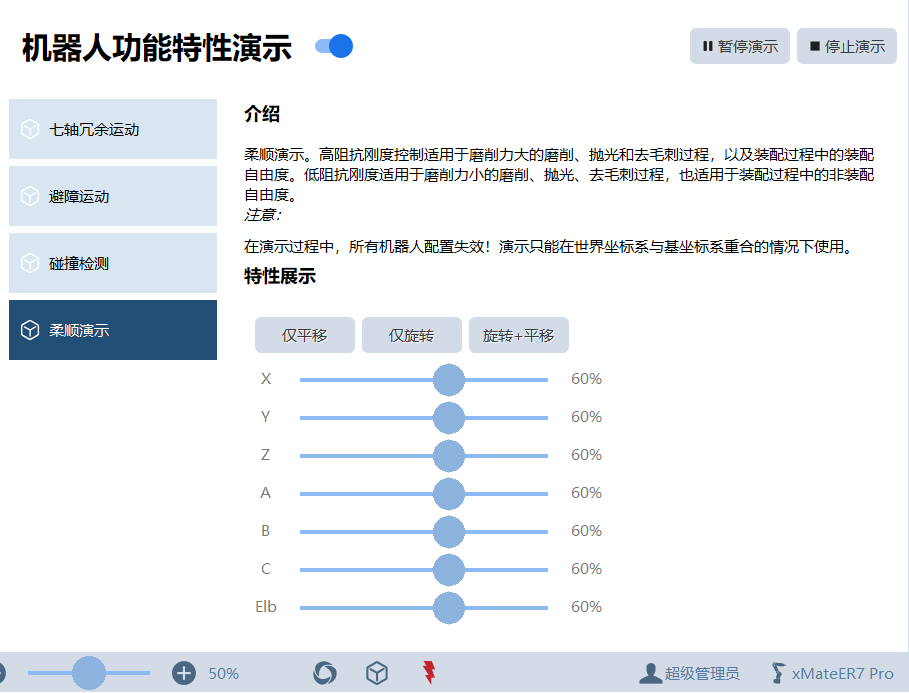
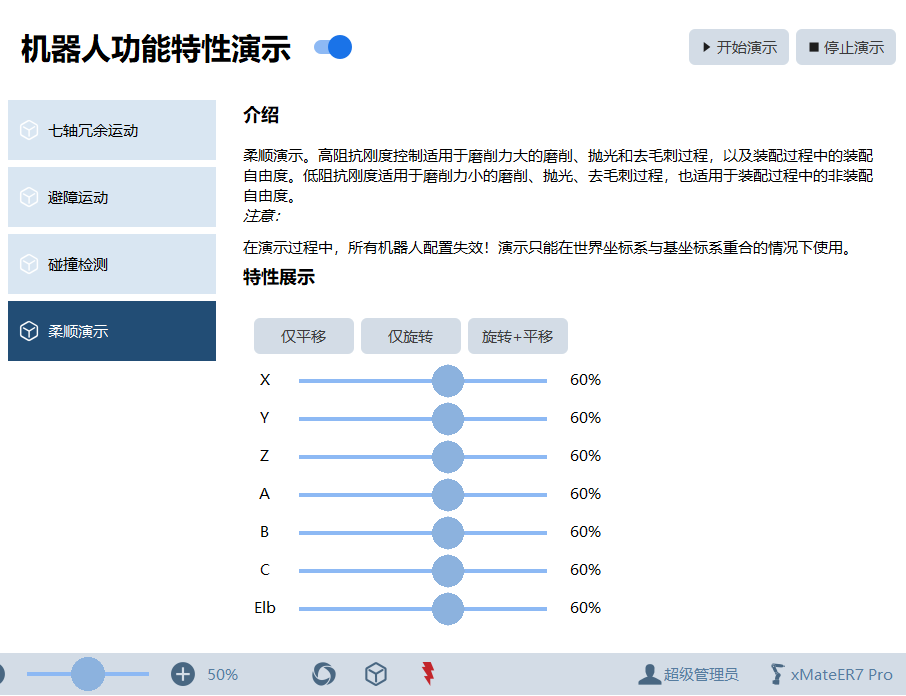
14.8.4 柔顺演示
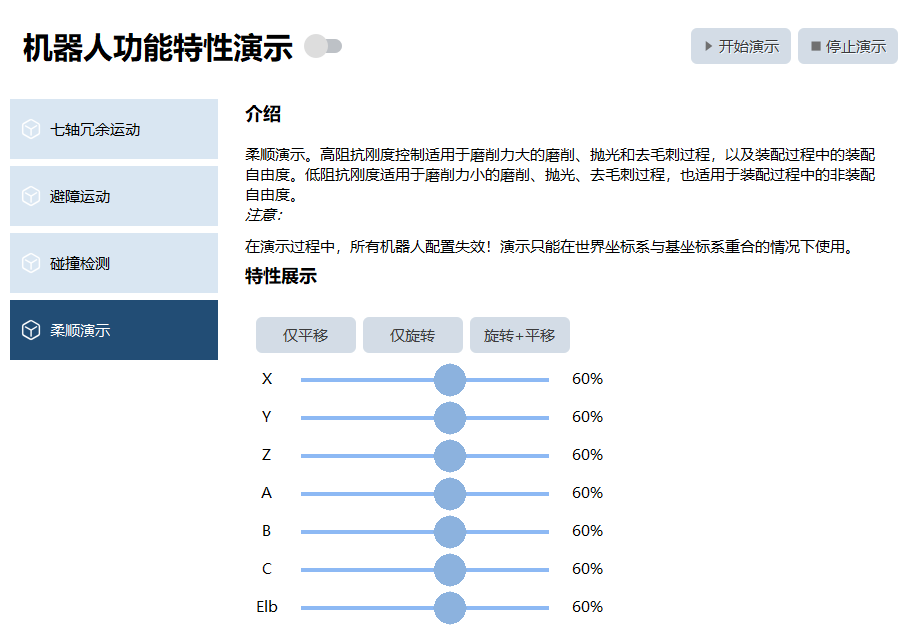
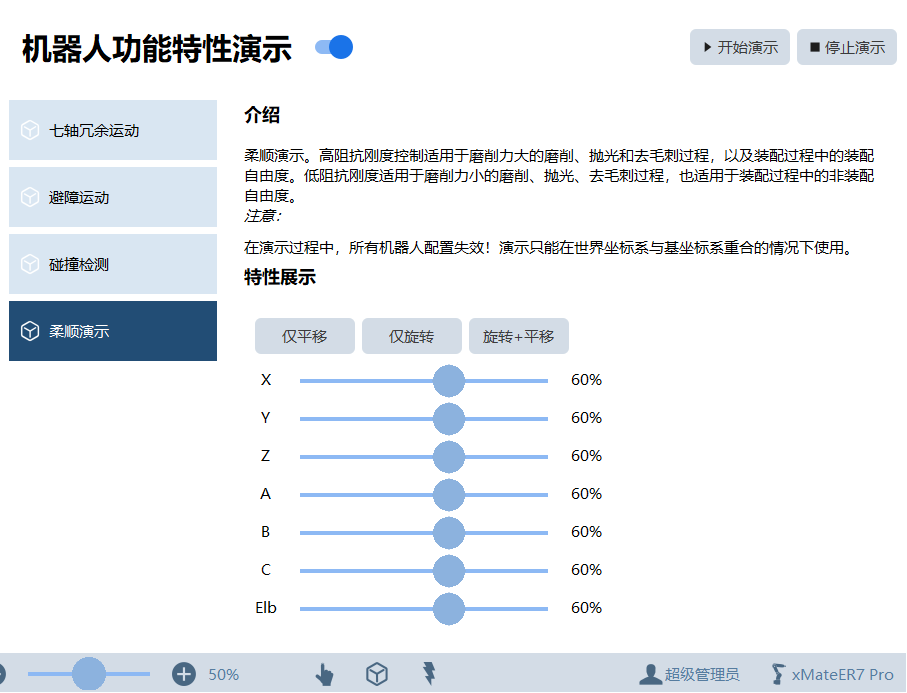
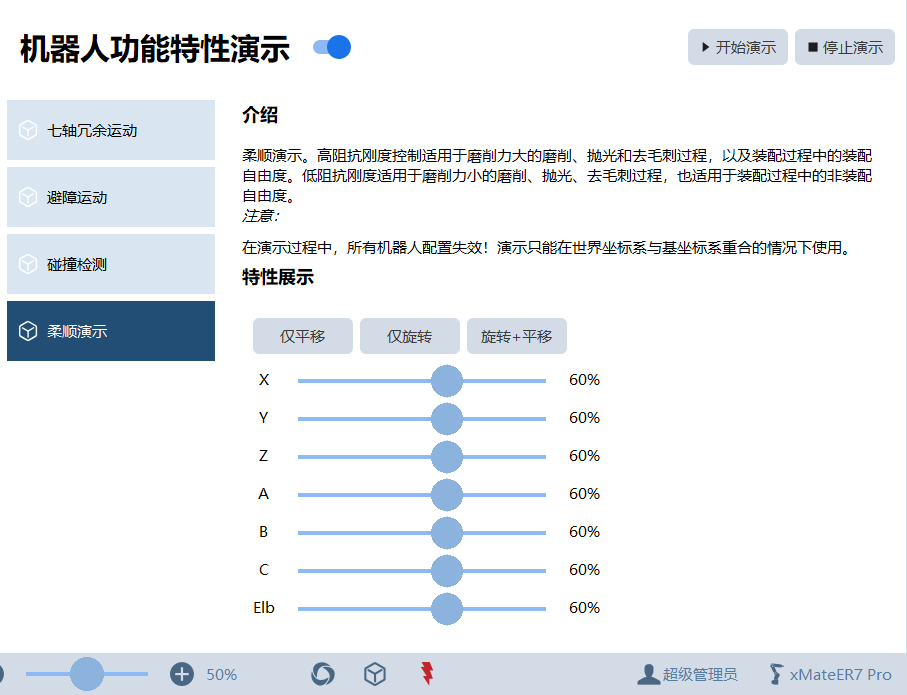
柔顺演示,展示了 xMate 不同刚度、不同空间下的柔顺控制效果。
| 步骤 | 图示 | 说明 |
|---|---|---|
1.选择选项-演示-柔顺演示,打开演示开关,进入演示模式。 |
|
|
2.点击底部状态栏操作模式切换按钮 |
|
|
3.点击底部状态栏上电按钮 |
|
|
4.点击右上角的开始演示。 |
|
|
5.Demo 演示完毕后,点击右上角的停止演示。 |
|
演示过程中,需要调整柔顺演示刚度阈值时,先点击停止演示按钮,调整完阈值之后,再开始演示。 |
|
演示功能期间,机器人所有配置失效,注意:
|
