8.8.1 概述
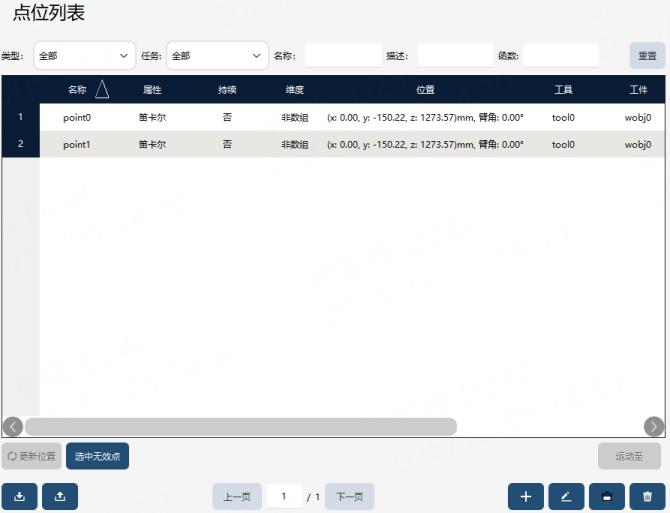
点位列表用于统一管理工程中涉及的机器人点位。RL 程序中用到的点位,都需要先在点位列表进行配置,然后才可以在程序中使用。
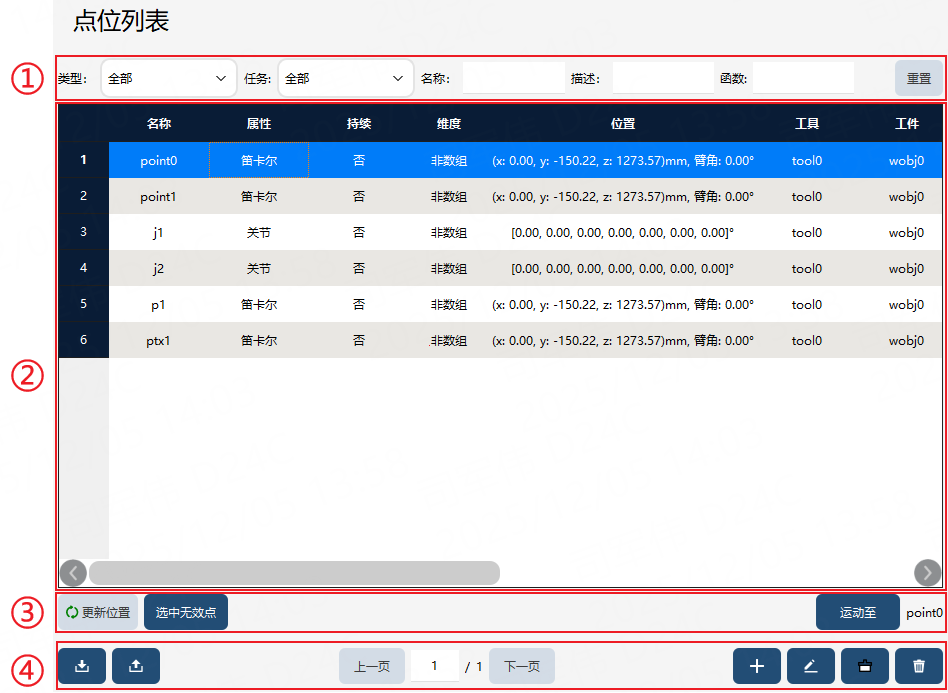
① |
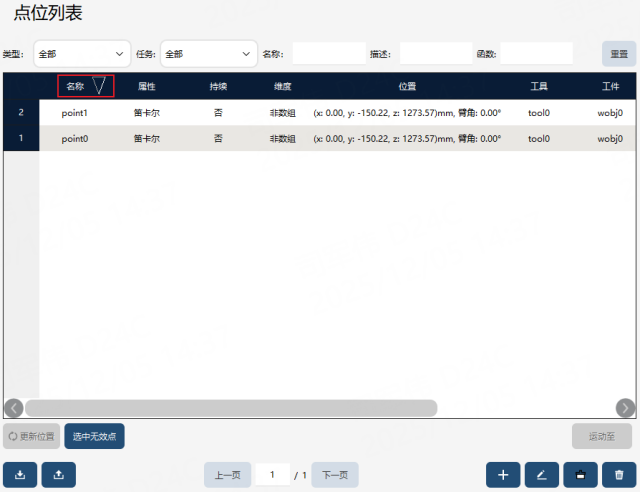
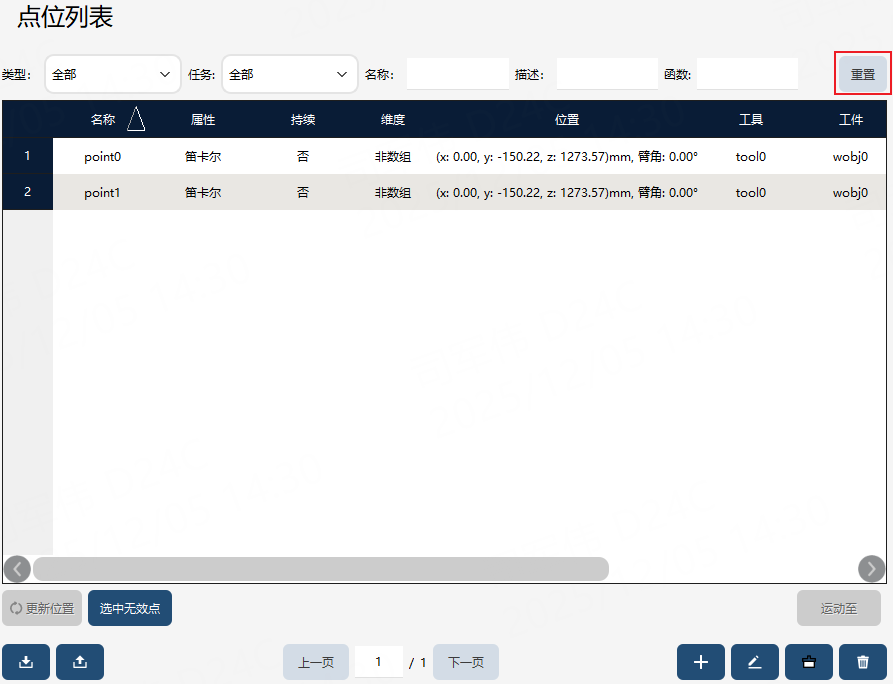
点位过滤,可以筛选需要显示在下方列表中的点位,支持类型、任务、名称、描述、函数筛选。 |
② |
点位展示,展示各点位的:名称、属性、是否持续、位置、工具、工件坐标系、任务、函数等属性。 |
③ |
点位编辑:使用“更新位置”按钮可更新点坐标为机器人当前位姿;使用“选中无效点”按钮,可选中所有RL编辑器中未使用的点。右侧按钮用于移动机器人至该点位:点击“运动至”按钮会弹出运动窗口,对于笛卡尔类型的点位,可点击MoveL或MoveJ按钮,机器人采用直线或轴空间运动方式运动至该点位;对关节类型的点位,可使用MoveAbsJ按钮,机器人采用轴关节运动方式运动至该点位。 |
④ |
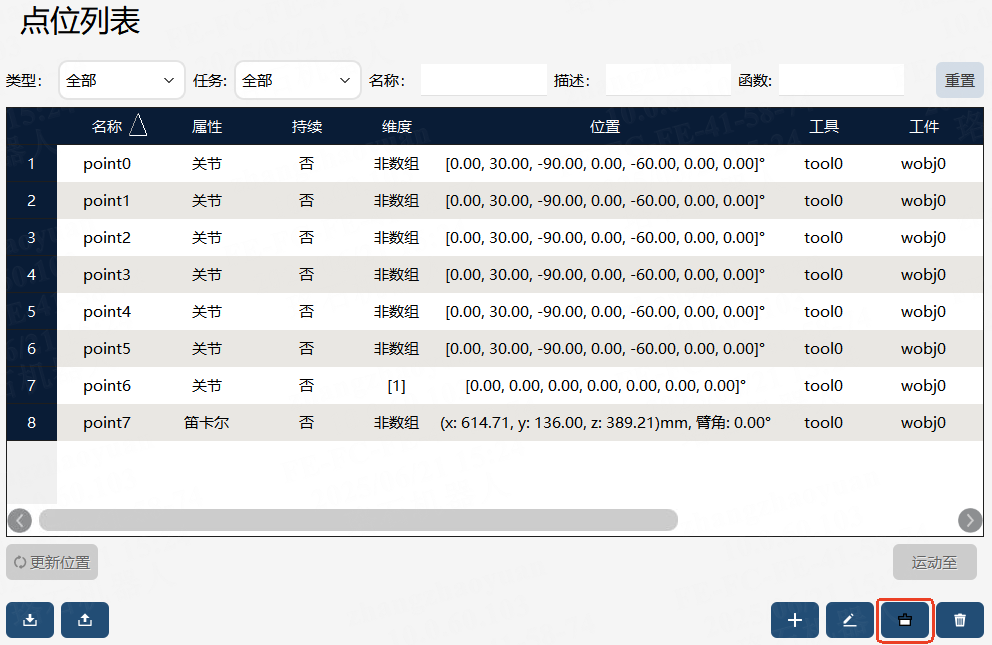
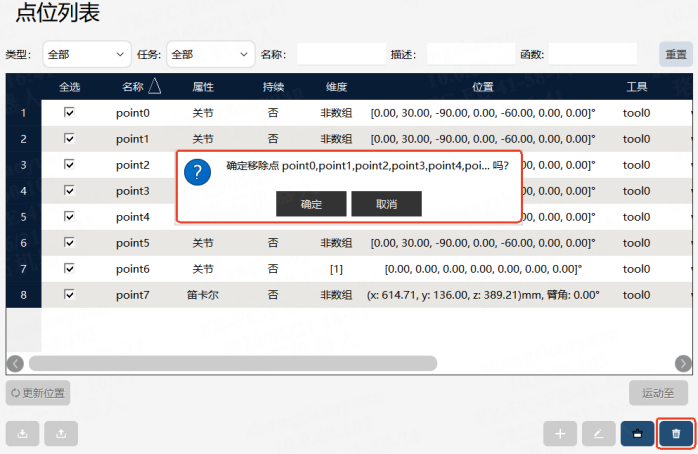
功能按钮区: |


点位编辑页面 - 笛卡尔空间点位:
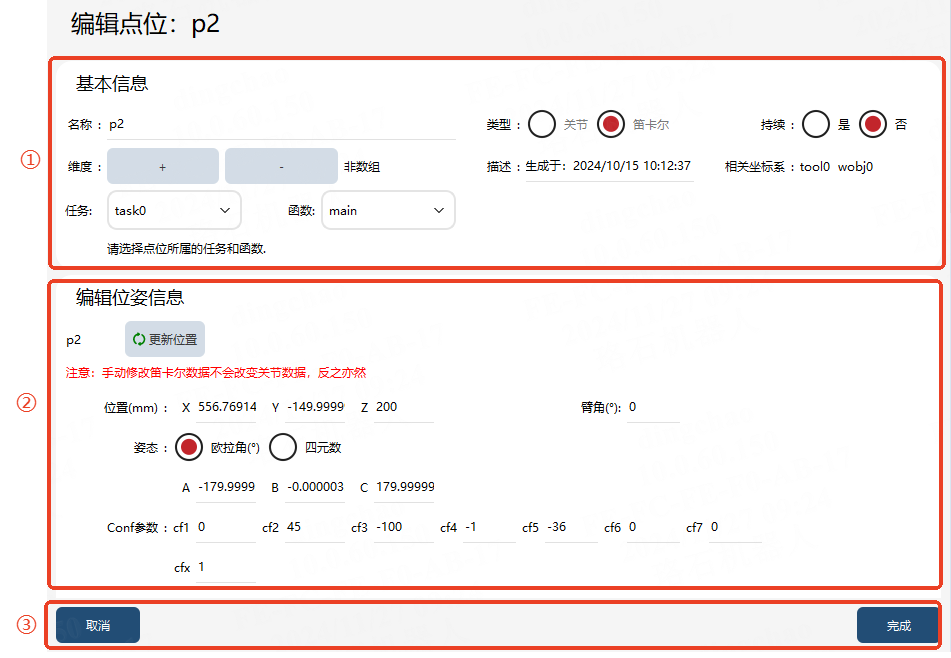
① |
基本信息: 包括点位名称、描述、是否保持、维度、任务和函数。 |
② |
位姿信息: 点位类型不可修改。点击“更新位置”按钮会更新点位至当前位姿,也可手动更改;手动修改笛卡尔数据不会改变关节数据,反之亦然。Conf 参数,可以修改点位对应的 conf 参数。 |
③ |
操作按钮: “取消”返回点位列表页面,不会保存当前更改;“完成”按钮保存当前更改,并返回列表。 |
轴空间空间点位:
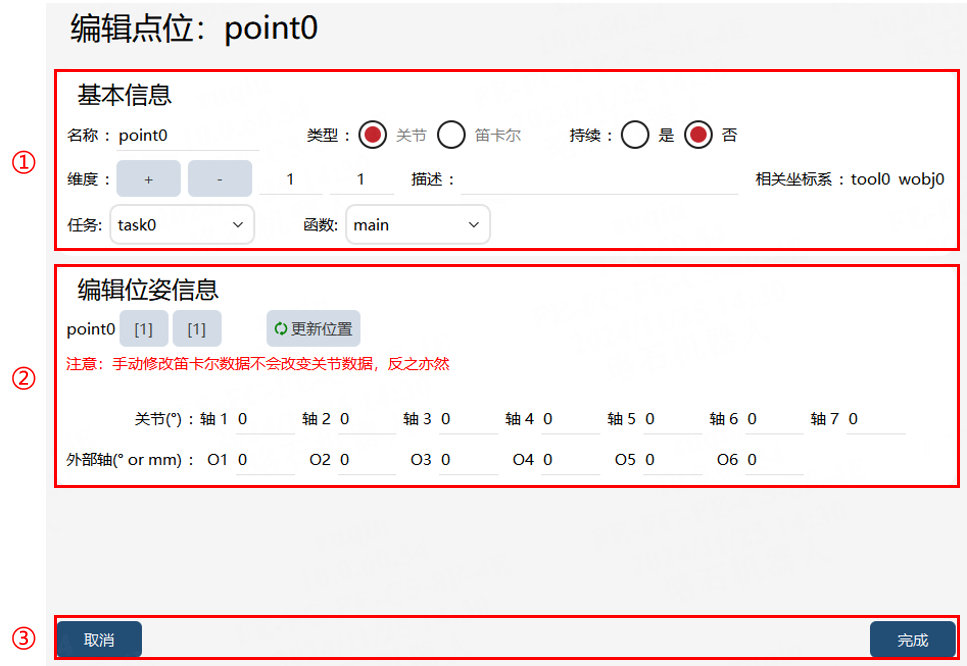
① |
基本信息: 包括点位名称、描述、是否保持、维度、相关坐标系、任务、函数等信息;点击维度添加、删除按钮可以修改点位维度。 |
② |
位姿信息: 当数组为多维度时,可以选择不同维度,修改其内容。点击“更新位置”按钮会更新点位至当前所选择维度的位姿,也可手动更改。对笛卡尔类型的点位,手动更改数据不会改变关节数据,反之亦然。 |
③ |
操作按钮: “取消”返回点位列表页面,不会保存当前更改;“完成”按钮保存当前更改。 |
8.8.2 操作示例
8.8.2.1 点位创建/编辑
| 操作 | 图示 | 说明 |
|---|---|---|
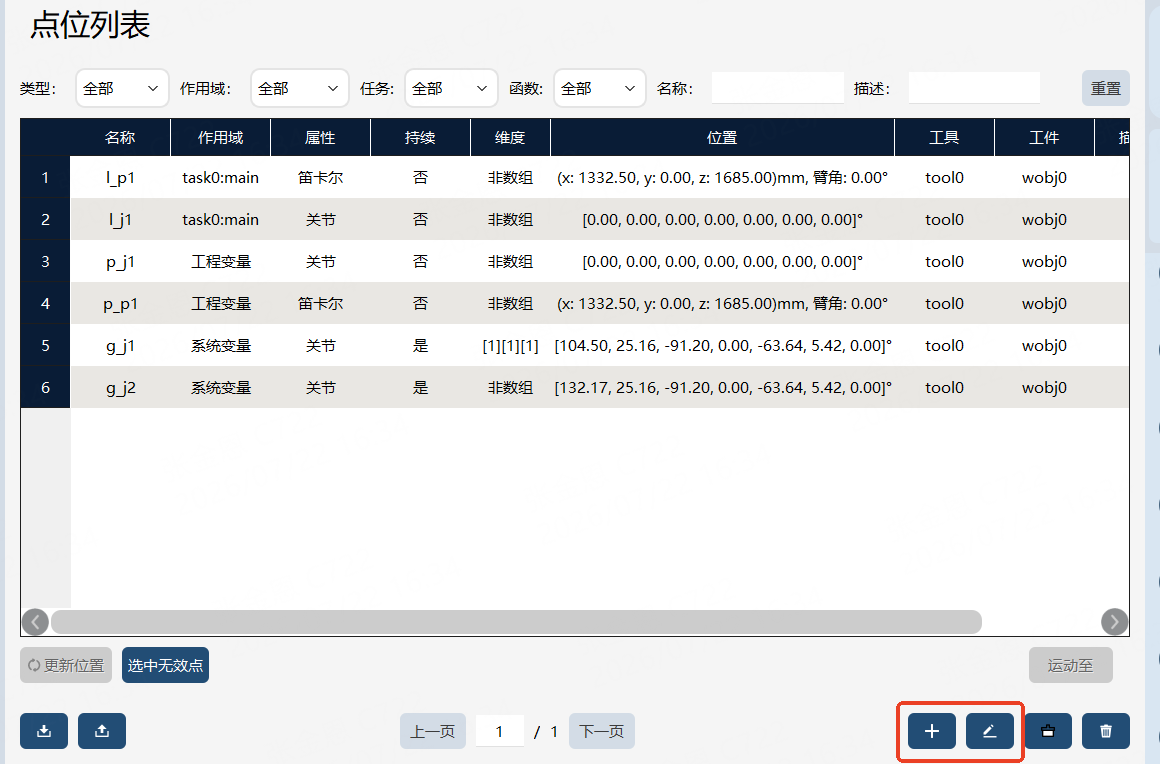
1.新建/编辑点位 |
|
点击“新建”按钮或选中点位后点击“编辑”按钮,进入点位编辑界面。设置点位名称、类型(关节/笛卡尔)、坐标值等信息后,点击“完成”保存。 |
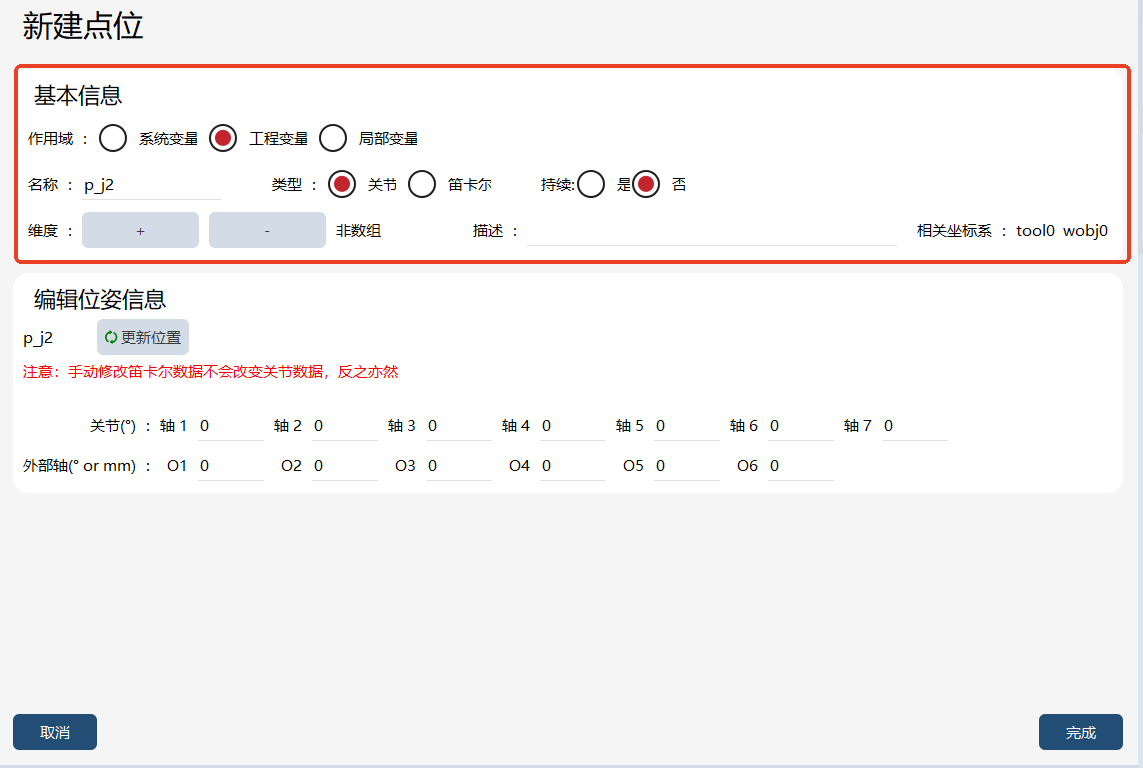
2.基本信息编辑 |
|
新建点位或编辑点位时,可以选择名称、类型、点位描述(非必须),是否持续、维度(非必须)、任务、函数等;用户可以通过维度添加与删除按钮来设置点位的维度。 |
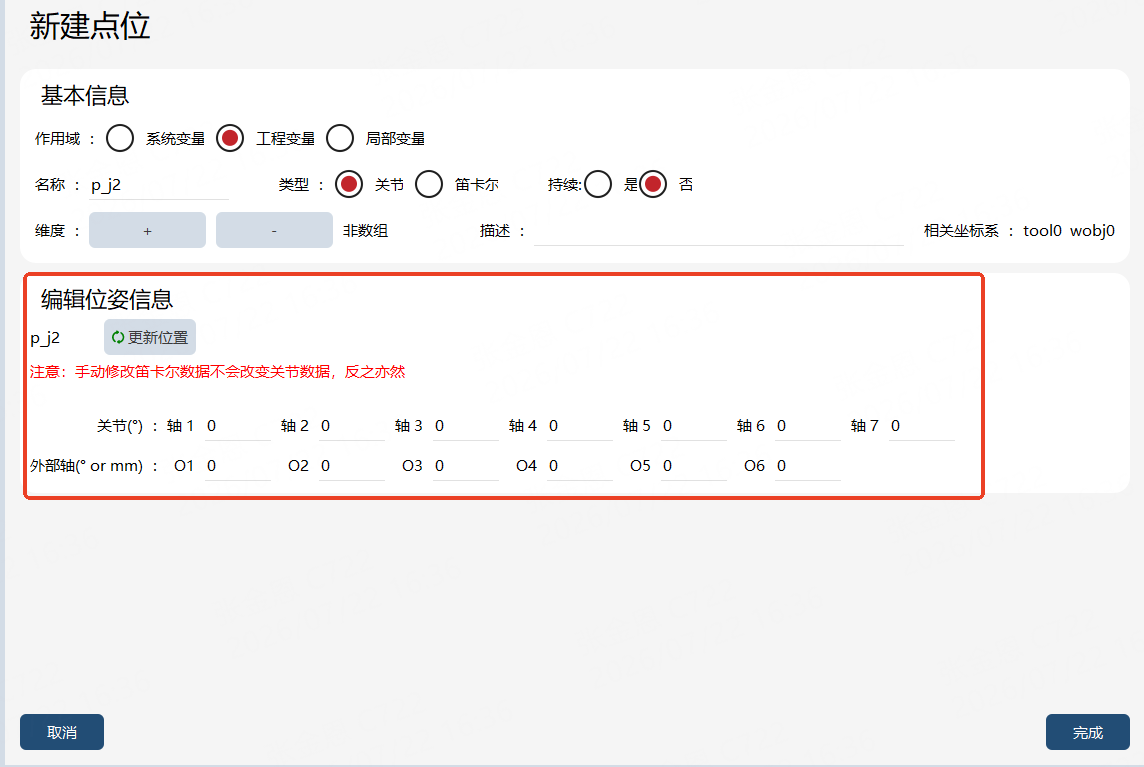
3.位姿信息编辑 |
|
选择点位类型,通过“更新位置”获取机器人当前位姿;若点位为新建点位,默认获取当前位姿。 |
4.完成 |
|
点击“完成”按钮,保存当前信息。 |
8.8.2.2 点位运动至
| 步骤 | 图示 | 说明 |
|---|---|---|
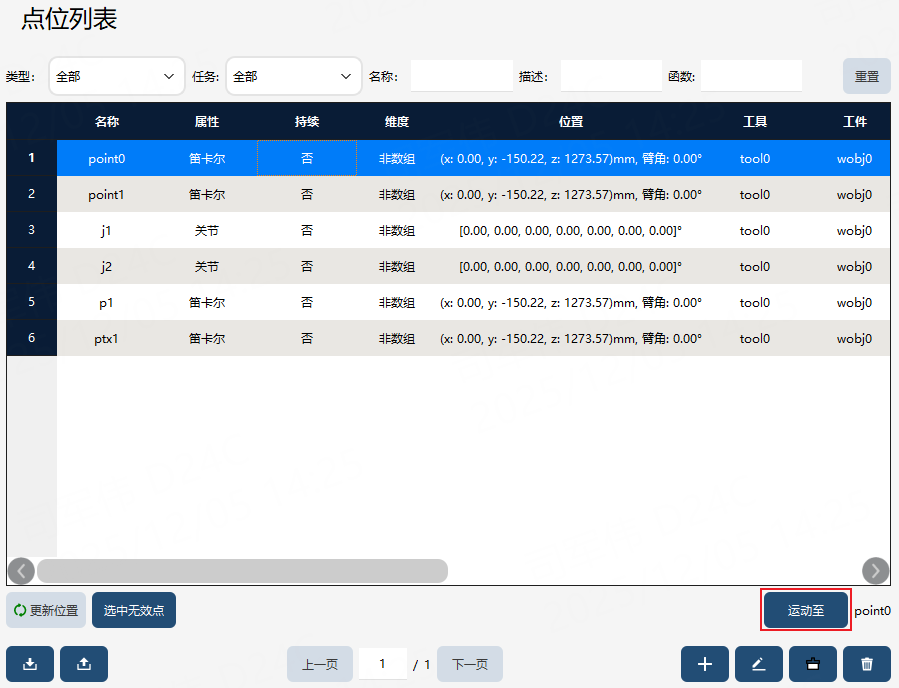
1.选择对应点位,点击运动至按钮 |
|
选择对应点位,点击“运动至”按钮。 |
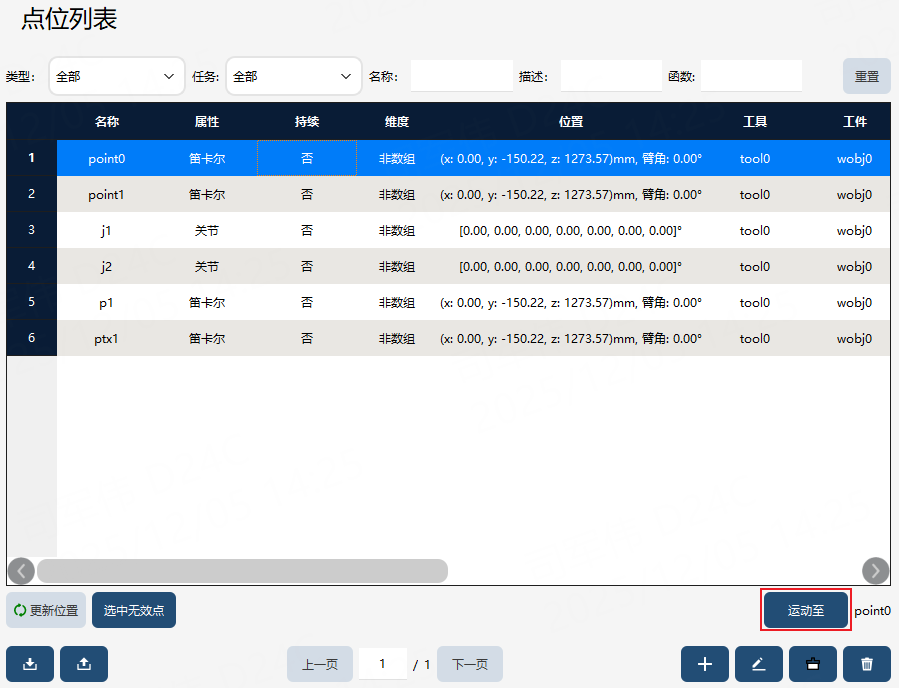
2.选择点位运动的工具工件 |
|
选择点位运动的工具工件。只有选择的工具工件与点位信息内工具工件一致时,才能不点击确定按钮即可点击运动至按钮;不对应时,运动按钮置灰,不能直接运动,需要点击确定按钮后方可运动。 |
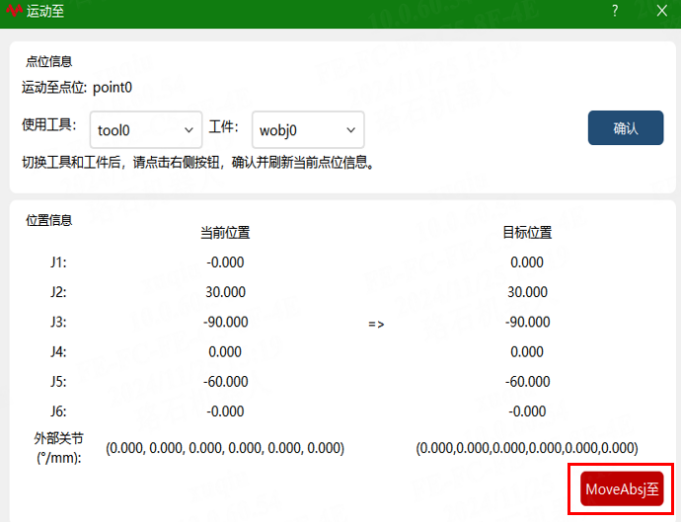
3.进行运动至操作 |
|
进行运动至操作。关节类型的点位,只能进行 MoveAbsJ 运动;笛卡尔类型的点位只能进行 MoveJ 以及 MoveL 运动。 |
8.8.3 点位导入导出
8.8.3.1 点位导出
在点位列表页面,点击左下角按钮 ,进入点位导出界面
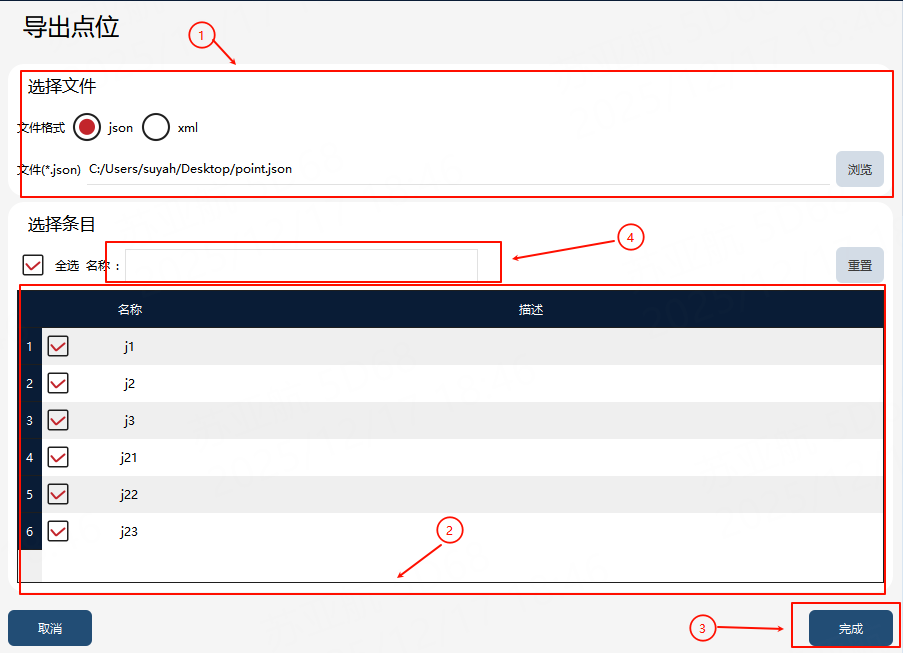
① |
点位导出目标文件(包含路径) |
② |
点位导出选择列表 |
③ |
点位导出操作按钮 |
④ |
点位筛选框 |
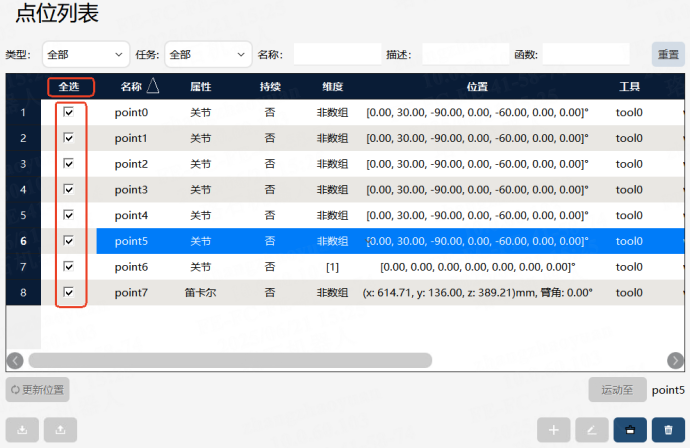
导出操作步骤:首先在①中输入或选择点位导出目标文件路径,④筛选框可以按照名称进行点位筛选,然后在②点位列表中,勾选要导出的点位,最后点击③中的“下一步”按钮执行导出,即可在①中对应路径下生成导出的点位文件。
8.8.3.2 点位导入
点位页面,点击左下角按钮 ,进入点位导入页面
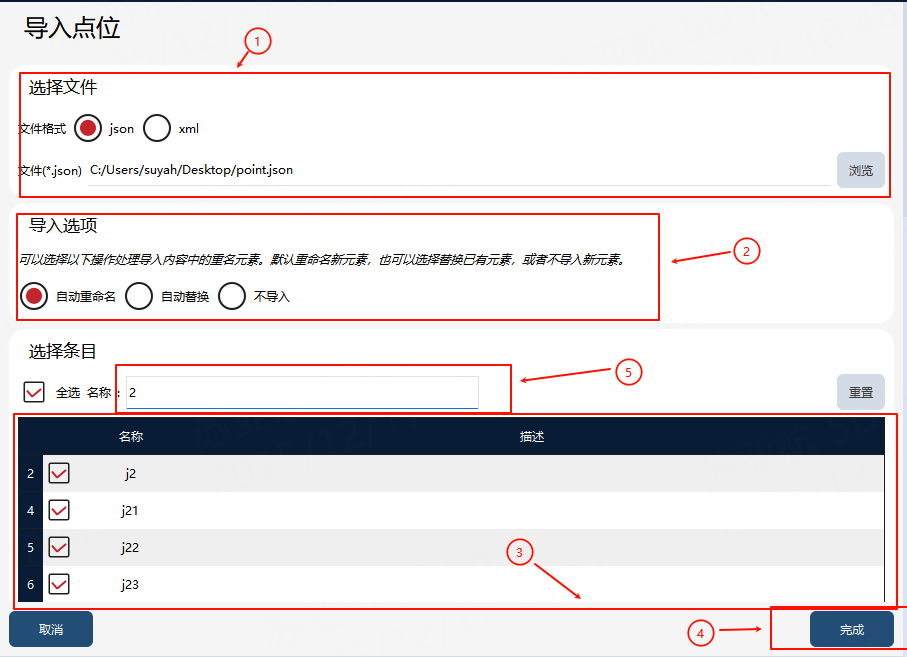
① |
点位导入文件 |
② |
点位导入选项,对于冲突项的处理策略 |
③ |
点位导入选择条目 |
④ |
点位导入操作按钮 |
⑤ |
点位筛选框 |
导入操作步骤:首先在①中选择要导入的点位文件,在②中选择点位的冲突策略,在⑤中可按名称、作用域等条件筛选,然后在③中选择要导入的点位,必要时通过⑥指定导入的目标作用域,最后点击④中的“下一步”执行导入操作,即可将选择的点位导入到本机。
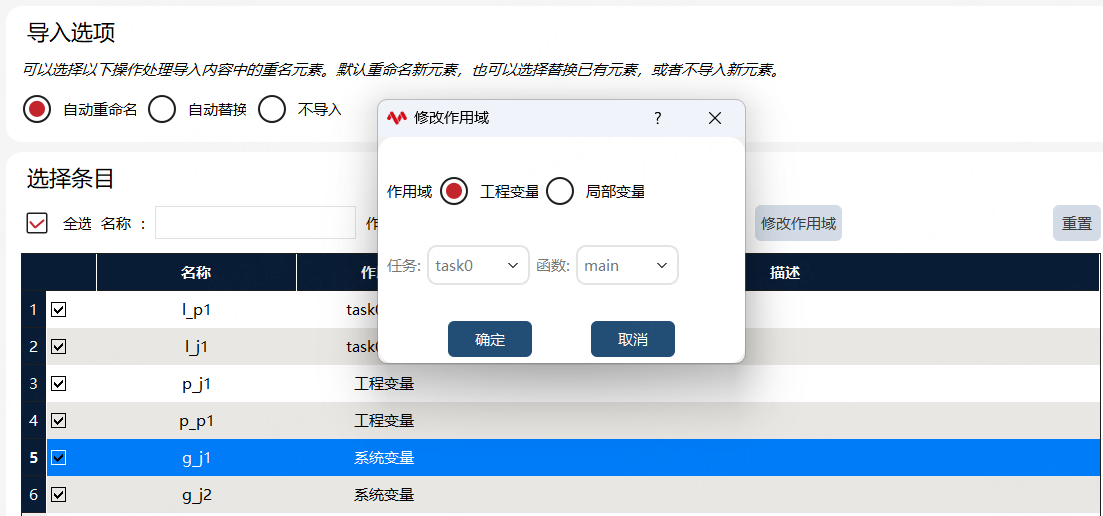
8.8.3.3 点位导入重名处理
重名判定
导入时是否重名,按「作用域 + 点位名」判断,判定键为:任务(task)+ 程序(func)+ 点位名(name)。
-
名称相同、作用域不同 → 不视为重名,可按原名导入。
-
名称相同、作用域相同 → 视为重名,按所选冲突策略处理。
重名处理方式
若导入内容与工程中已有点位重名,可在②中选择以下策略之一:
| 选项 | 说明 |
|---|---|
自动重命名(默认) |
保留工程中已有点位;导入点位按规则改名后写入。 |
自动替换 |
用导入内容覆盖同作用域下的同名点位。 |
不导入 |
不导入该重名点位,工程中原有点位不变。 |
自动重命名规则
选择「自动重命名」时,系统先从原名称末尾拆分「前缀」与「数字后缀」,再按是否带数字后缀走不同策略。编号在同一作用域、同一前缀下递增,并同时避开工程中已有名称,以及本次批量导入中已占用的新名称。
拆分规则:
-
名称末尾为连续数字 → 拆成「前缀 + 数字」(如
p10→ 前缀p,数字10)。 -
名称末尾无数字 → 整名作为前缀(如
home→ 前缀home)。
原名称带数字后缀(如 p1、target10、pose002):
-
拆出前缀与原数字。
-
在同一作用域内,取该前缀下已有最大编号
historyMax。 -
起始候选编号 =
max(原数字, historyMax) + 1。 -
若该名仍被占用,则编号继续 +1,直到唯一。
-
新名称 = 前缀 + 候选编号。
| 工程中已有 | 待导入 | 重命名结果 | 说明 |
|---|---|---|---|
|
|
|
前缀 |
|
|
|
按历史最大号 10 续编,不是在原数字 5 上简单 +1 |
|
|
|
跳过中间已占用号,取下一可用号 |
原名称不带数字后缀(如 home、pick、P_start):
-
整名作为前缀。
-
在同一作用域内,取该前缀下已有最大编号
historyMax(若无记录则为 0)。 -
起始候选编号 =
historyMax + 1。 -
若该名仍被占用,则编号继续 +1,直到唯一。
-
新名称 = 前缀 + 候选编号(首次一般为
xxx1)。
| 工程中已有 | 待导入 | 重命名结果 | 说明 |
|---|---|---|---|
|
|
|
无历史编号时从 1 起 |
|
|
|
跳过已占用编号 |
|
|
|
无后缀点位与带后缀点位共用同一前缀序列 |