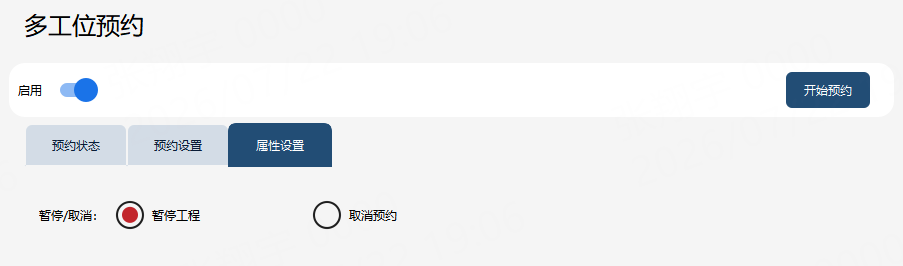
16.2 多工位预约功能
16.2.1 功能概述
多工位预约功能用于管理同一台机器人与多个工位之间的作业顺序。当机器人需要在不同工位之间轮流执行任务时,可通过预约队列记录各工位的预约状态,并按照预约顺序自动调度对应工程运行。
启用该功能后,操作人员可在各工位完成上料、装夹、检测或其他准备动作后发起预约。系统根据工位当前状态、预约顺序和配置的工程信息,依次选择满足条件的工位执行作业。机器人完成当前工位任务后,可自动切换到下一个已预约工位,减少人工干预和等待时间。
该功能适用于一台机器人服务多个工位的通用场景,例如多工位上下料、检测、搬运、装配、焊接、涂胶、打磨等。不同工位可绑定不同工程,也可复用同一工程。
16.2.2 操作步骤
-
在预约设置中配置需要参与预约的工位,并为每个工位选择对应工程。
-
根据现场工况配置输入信号和输出信号,用于接收工位预约、暂停或取消预约,并向外部设备反馈预约结果。
-
启用多工位预约功能,并在自动模式下点击开始预约。
-
工位准备完成后,通过示教器界面或外部输入信号发起预约。
-
系统将已预约工位加入队列,并按照预约顺序执行对应工程。
-
当前工位工程执行完成后,系统清除该工位的当前执行状态,并继续处理下一个已预约工位。
16.2.3 开始预约
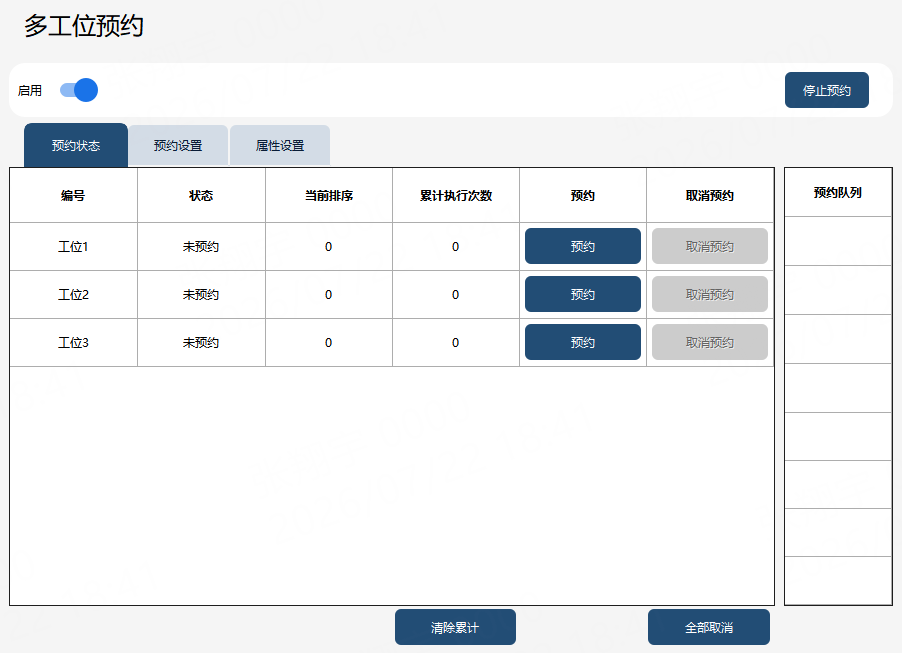
多工位预约界面提供功能启用开关和预约流程控制按钮,用于控制多工位预约功能的整体启停。
启用 |
是否开启多工位预约功能。 |
开始/停止预约 |
未开始预约时,按钮为“开始预约”。点击后开始预约,此时按钮变为“停止预约”。 点击“停止预约”按钮后,停止预约。机器人还会将当前正在执行的程序执行完成,之后再预约的工位不再执行。 注意:需要在自动模式,并且上电状态下才可用。 |
16.2.4 预约状态
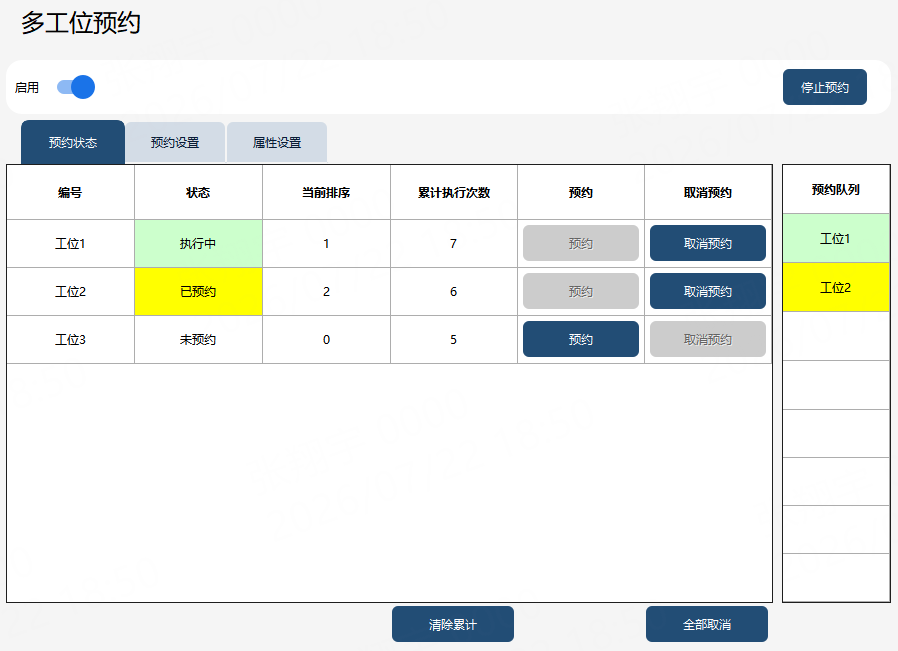
预约状态用于查看各工位的实时预约和执行情况。常见状态包括未预约、已预约、运行中和外部暂停。
编号 |
工位号,最多支持8个,预约状态只显示被选中(在预约设置页面选择启用)的工位。 |
状态 |
工位状态:无/未预约/已预约/运行中/外部暂停。 |
当前排序 |
前工位的预约顺序,0为无效;执行中的排1,其余依次+1。 |
累计执行次数 |
某个工位对应的工程被执行的总次数;某个工程的循环设置为3,那预约一次,总数加3;如果预约的工程发生改变(换了一个工程),总数清零。 |
预约 |
点击后,对某个工位进行预约。 |
取消 |
取消预约某个工位;如果程序在运行中,机器人立即停止,并清除当前预约状态;如果程序没有在运行中,只取消该工位的预约。 |
清除累计 |
所有工位的累计执行次数清零。 |
全部取消 |
当前状态为“已预约”的工位,都取消预约;正在执行的程序停止运行。 |
|
工程运行中,点暂停,工程运行停止,并清空预约队列。 |
16.2.5 预约设置
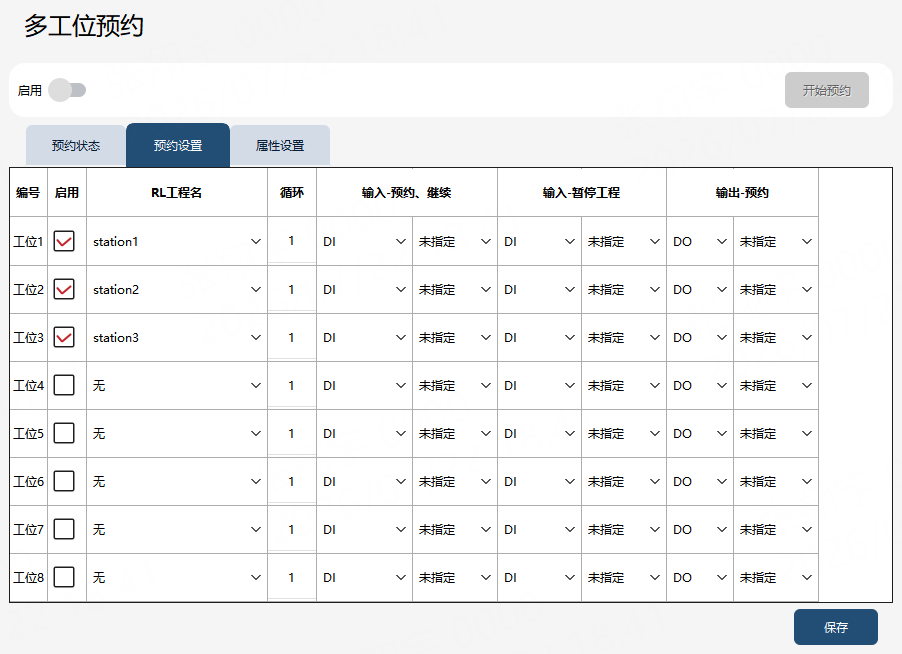
可以通过“预约设置”,进行多工位预约相关的属性设置。
启用 |
是否启用该工位。启用后,该工位才会出现在预约状态列表中并能够被预约调度。 |
RL 工程名 |
当前工位预约后需要执行的 RL 工程。不同工位可绑定不同工程,也可绑定同一工程。 |
循环 |
收到一次预约信号,工程的执行次数。 |
输入-预约/继续 |
检测到 DI 信号(上升沿)后:
|
输入-取消预约/暂停工程 |
检测到 DI 信号(上升沿)后:
|
输出-预约 |
用于反馈当前工位是否处于预约状态。高电平通常表示已预约,低电平表示未预约或无预约。 |
保存 |
保存当前设置并使配置生效。 |