电爪插件源码整体说明
项目说明
本文档是 电爪项目的源码指导说明,围绕 electricclawplugin-hmi 与 electricclawplugin-controller 两个源码文件夹,重点讲解 代码结构与 核心逻辑实现,供二次开发参考。
插件基础概念、双端架构等通用介绍见 Rokae+ 插件简介,本文不再重复。
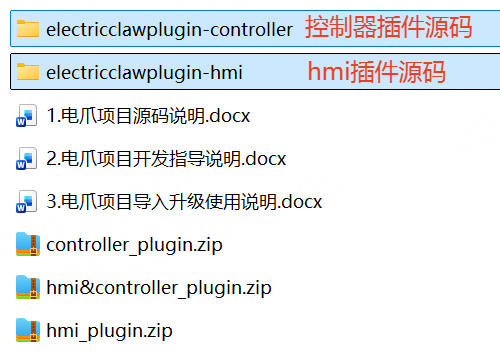
源码下载
| 文件 | 作用 |
|---|---|
| 插件demo-电爪案例的源码及说明.zip | 电爪项目双端(HMI + 控制器)完整源码及说明文档 |
源码组成
| 文件夹 | 内容 | 说明 |
|---|---|---|
| electricclawplugin-hmi | HMI(示教器)插件源码 | 工艺包界面、电爪状态监听、RL 辅助编程指令,详见 客户端插件说明 |
| electricclawplugin-controller | 控制器插件源码 | RL 指令执行、电爪控制 API、HMI 指令处理,详见 控制器插件说明 |
双端分工
电爪项目是典型的双端配合示例:
- HMI 插件负责界面展示与状态监听,注册 RL 编辑器辅助指令(
OnrobotMove、OnrobotStop、OnrobotStatus),仅生成指令字符串,不执行 RL 逻辑; - 控制器插件负责真正的电爪控制与状态获取,处理 HMI 发来的插件指令并执行 RL 指令;
- 两端功能重合的部分(开始、停止、获取状态)提取到控制器插件 API 模块中统一实现。