Rokae xMate ROS 2 使用说明
| 项目 | 说明 |
|---|---|
| 文档名称 | Rokae xMate ROS 2 使用说明 |
| 适用产品 | 珞石 xMate 系列协作 / 工业机器人(见下文「适配机型」) |
| 适用平台 | Ubuntu 22.04 LTS,x86_64 |
| 适用发行版 | ROS 2 Humble |
| 文档版本 | V0.1.1(适配 v0.1.1 ROS2 软件包) |
| 发布日期 | 2026/09/07 |
文档信息
版本记录
| 版本 | 日期 | 说明 |
|---|---|---|
| V0.0.2 | 2026/04/10 | 基于原 rokae ros2使用手册.md 全文重排:章节结构、目录、表格与术语统一;添加 servej 示例代码。 |
| V0.1.1 | 2026/09/07 | 同步软件包 v0.1.1:扩展适配机型(含工业标准机与 AR 0.8/ZY2/AR3)、PREEMPT_RT 与 FIFO 权限、双臂整机 RViz、Gazebo 仿真与轨迹开发。 |
适用范围与读者
本手册说明如何在 ROS 2 Humble 环境下获取、编译与运行 Rokae ROS 2(rokae_ros2) 软件包,并完成 ros2_control + MoveIt 2 下的仿真与真机联调入门流程。
目标读者:已掌握 ROS 2 基本概念,希望将珞石 xMate 机械臂接入自有应用的开发人员。
重要声明
- 本文档随开源 / 交付软件包更新,具体接口与参数以仓库内源码及
package.xml为准。 - 涉及 机器人运动、真机网络与安全 的操作,须在具备资质的人员监督下进行。
- 更多产品说明与 ROS 2 软件包官方文档,请访问:https://docs.rokae.com/docs/ROS2
目录
第 1 章 概述
1.1 ROS 2 简介
ROS 2(Robot Operating System 2)是面向机器人系统的开源中间件套件,在 ROS 1 基础上强化了 实时性、安全性、生命周期管理 与 跨平台构建 能力。与 ROS 1 相比,常见差异包括:
- 去中心化通信:基于 DDS 的发现与数据传输,弱化对中央
roscore的依赖。 - 节点生命周期:标准化
configure / activate / ...状态机,便于工业现场集成。 - 构建系统:采用 ament + colcon,替代 catkin 工作流。
1.2 手册目的与范围
目的
本手册提供 Rokae ROS 2 软件包的 安装、编译、环境配置 说明,并给出 仿真与真机 下的 MoveIt 2 + ros2_control 入门操作步骤。
范围
当前版本软件包覆盖 xMate 系列协作机型(CR7、CR12、CR18、CR20、CR35、ER3、ER7、Pro3、Pro7、SR3、SR4、SR5、AR5L、AR5R、AR5R08、AR5R08ZY2、AR5L08、AR5L08ZY2、AR3R、AR3L)以及工业标准机型 XB7s、XB7h、NB25s、NB25h、NB12s、NB12h、EB4、NB4、XB4s、XB4h、NB220s;后续会适配更多机型,用户也可按相同模式自行适配新型号。
另在 rokae_description 中提供 Wheel_Robot_PD2613-0.8 双臂整机 URDF,仅用于 RViz2 渲染(不含真机控制、MoveIt、Gazebo);详见「4.2 双臂整机 RViz 显示」。
1.3 当前适配机型
| 系列 | 机型标识(robot_type ) |
|---|---|
| AR | xMateAR5L、xMateAR5R、xMateAR5R08、xMateAR5R08ZY2、xMateAR5L08、xMateAR5L08ZY2、xMateAR3R、xMateAR3L |
| CR | xMateCR7、xMateCR12、xMateCR18、xMateCR20、xMateCR35 |
| ER | xMateER3、xMateER7 |
| Pro | xMatePro3、xMatePro7 |
| SR | xMateSR3、xMateSR4、xMateSR5 |
| 工业标准 | xMateXB7s、xMateXB7h、xMateNB25s、xMateNB25h、xMateNB12s、xMateNB12h、xMateEB4、xMateNB4、xMateXB4s、xMateXB4h、xMateNB220s |
| 双臂整机(仅 RViz) | Wheel_Robot_PD2613-0.8 |
第 2 章 安装与环境
2.1 硬件与操作系统要求
Rokae ROS 2 主要在 Ubuntu 22.04 LTS + ROS 2 Humble 上开发与验证;其它发行版或 ROS 版本可能存在不兼容情况。
| 组件 | 最低 / 建议配置 | 备注 |
|---|---|---|
| CPU | 64 位 Intel i5 / i7 或同级 AMD;建议 8 核及以上 | 1000 Hz 实时模式对算力敏感 |
| 内存 | 8 GB;建议 16 GB | MoveIt 2 与 RViz2 占用较高 |
| 磁盘 | ≥ 20 GB 可用空间 | SSD 可显著缩短编译与启动时间 |
| GPU | 支持 CUDA 的 NVIDIA GPU(可选) | 非必须 |
2.2 ROS 2 与依赖包安装
- 安装 ROS 2 Humble。
- 安装本软件包常用依赖(示例):
sudo apt update
sudo apt install ros-humble-moveit
sudo apt install ros-humble-controller-manager
sudo apt install ros-humble-joint-state-broadcaster
sudo apt install \
  ros-humble-joint-state-publisher \
  ros-humble-forward-command-controller \
  ros-humble-effort-controllers \
  ros-humble-velocity-controllers \
  ros-humble-position-controllers \
  ros-humble-joint-trajectory-controller
若仍有缺失依赖,请按报错信息使用 sudo apt install ros-humble-<package> 补全。
source /opt/ros/humble/setup.bash
参考链接:ROS 2 一键安装类教程
https://blog.csdn.net/pixelprodigy/article/details/147933853
ROS 2 Control 参考
https://control.ros.org/rolling/doc/getting_started/getting_started.html
2.3 工作空间创建与编译
-
获取 最新 Rokae ROS 2 源码包。可通过 GitHub 仓库访问、浏览与下载:
仓库地址:https://github.com/RokaeRobot/rokae_ros2
打开上述链接后,可在线浏览各 ROS 2 软件包源码,也可通过页面上的 Code → Download ZIP 下载,或使用
git clone克隆到本地。
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
git clone https://github.com/RokaeRobot/rokae_ros2.git
- 编译:
cd ~/ros2_ws
colcon build
- 配置环境变量(建议写入
~/.bashrc):
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/local_setup.sh
source ~/ros2_ws/install/setup.bash
提示:在文件管理器中按
Ctrl + H可显示隐藏文件.bashrc。
2.4 实时内核(PREEMPT_RT)配置
真机控制器配置默认 update_rate: 1000(见 rokae_hardware/config/xMate*_real_controllers.yaml)。本机调度抖动较大时,实际 read/write 周期可能远大于 1 ms,运动时更容易出现异响或不平滑。安装带 PREEMPT_RT 的 realtime 内核,有助于提升本机调度确定性。仅换内核还不够:当前 Ubuntu 用户还需要 FIFO 实时调度权限(rtprio / memlock),ros2_control_node 才可能以 SCHED_FIFO 运行。
作用
- 使用 Ubuntu 官方 realtime(
PREEMPT_RT)内核,降低普通任务对控制线程的干扰 - 配合本软件包真机 1000 Hz 控制器配置,改善实时指令下发的时间确定性
lowlatency内核优于普通 generic,但不等于完整PREEMPT_RT
安装步骤
(1) 安装官方实时内核元包
sudo apt update
sudo apt install ubuntu-realtime
# 或:sudo apt install linux-realtime
若镜像站无法访问,可临时改用 Ubuntu 官方源后再安装:
sudo cp -a /etc/apt/sources.list /etc/apt/sources.list.bak
sudo tee /etc/apt/sources.list >/dev/null <<'EOF'
deb http://archive.ubuntu.com/ubuntu/ jammy main restricted universe multiverse
deb http://archive.ubuntu.com/ubuntu/ jammy-updates main restricted universe multiverse
deb http://archive.ubuntu.com/ubuntu/ jammy-backports main restricted universe multiverse
deb http://archive.ubuntu.com/ubuntu/ jammy-security main restricted universe multiverse
EOF
sudo apt update
sudo apt install ubuntu-realtime
(2) 确认已安装
dpkg -l | grep -E 'linux-image.*realtime|linux-realtime|ubuntu-realtime'
ls /boot/vmlinuz-*realtime*
(3) 重启并选择 realtime 内核
sudo reboot
注意
- 不要删除原有
lowlatency/generic内核。- 实时核版本可能低于当前 HWE 内核,请确认网卡等驱动可用。
(4) 可选:测控制环时将 CPU 设为性能模式
echo performance | sudo tee /sys/devices/system/cpu/cpu*/cpufreq/scaling_governor
验证指令与预期效果
内核是否切换成功
uname -a
# 期望:内核名含 realtime,且含 PREEMPT_RT
# 示例:Linux ... 5.15.0-1032-realtime ... PREEMPT_RT ...

cat /sys/kernel/realtime
# 期望输出:1

zgrep CONFIG_PREEMPT_RT /boot/config-$(uname -r)
# 期望:CONFIG_PREEMPT_RT=y
软件包侧确认
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash   # 按实际工作空间路径修改

ros2 launch rokae_hardware rokae_moveit_launch.py \
  robot_type:=SR5 use_fake_hardware:=false \
  robot_ip:=192.168.2.160 local_ip:=192.168.2.129
日志中可确认:
[controller_manager]: update rate is 1000 Hz
| 现象 | 说明 |
|---|---|
uname 含 PREEMPT_RT,且 /sys/kernel/realtime 为 1 | 实时内核已生效 |
update rate is 1000 Hz | 控制器按 1000 Hz 配置运行 |
2.5 给当前用户添加 FIFO 权限
实时内核解决的是「内核能不能及时抢占」;本节解决的是「当前用户有没有资格把进程设成 FIFO 实时调度」。没有 rtprio 时,即使已切换 PREEMPT_RT 内核,控制节点仍可能按普通 SCHED_OTHER 运行,1000 Hz 周期仍可能抖动。
作用
- 允许本机用户使用
SCHED_FIFO(实时优先级,上限 99) - 允许无限
memlock,避免控制线程工作内存被换出 - 与上一节 PREEMPT_RT 配合,改善真机 1000 Hz 指令下发的时间确定性
配置步骤
(1) 创建 realtime 组,将当前用户加入该组,并写入 limits
sudo groupadd -f realtime
sudo usermod -aG realtime "$USER"
sudo tee /etc/security/limits.d/99-realtime.conf >/dev/null <<'EOF'
@realtime soft rtprio 99
@realtime hard rtprio 99
@realtime soft memlock unlimited
@realtime hard memlock unlimited
EOF
注意
usermod -aG与limits.d必须重新登录或重启后才生效(仅source不够)。- 不要漏写
-a,否则会覆盖用户原有附加组。
(2) 重启后检查是否生效
ulimit -r
ulimit -l
groups
预期:ulimit -r 为 99,ulimit -l 为 unlimited,groups 输出中包含 realtime。若 ulimit -r 仍为 0,请重新登录后再查。
(3) 启动 ROS 程序后检查控制节点调度策略
先按真机方式启动,例如:
ros2 launch rokae_hardware rokae_moveit_launch.py \
  robot_type:=SR5 use_fake_hardware:=false \
  robot_ip:=192.168.2.160 local_ip:=192.168.2.129
再在另一个终端执行:
pid=$(pgrep -fn 'controller_manager/ros2_control_node')
echo "PID=$pid"

if [ -n "$pid" ]; then
  chrt -p "$pid"
  ps -o pid,cls,rtprio,pri,ni,psr,comm,args -p "$pid"
else
  echo "没有找到 ros2_control_node,请确认 launch 正在运行"
fi
| 现象 | 说明 |
|---|---|
ulimit -r 为 99,ulimit -l 为 unlimited | 当前用户已具备 FIFO / memlock 权限 |
chrt 显示 SCHED_FIFO | 控制节点已按实时调度运行 |
chrt 仍显示 SCHED_OTHER | 用户权限已就绪,但进程未申请 FIFO;权限配置仍然有效,不等于启动失败 |
本步只检查进程实际调度策略,不保证所有机型、所有启动方式都会把 ros2_control_node 设为 FIFO。
第 3 章 软件包结构
3.1 工作空间顶层目录
doc/                                    # 手册与说明
rokae_description/                      # URDF / xacro / 网格模型
rokae_hardware/                         # 硬件接口、驱动、launch、控制器配置
rokae_msgs/                             # 自定义消息与服务
rokae_xMateAR5L_moveit_config/          # 各机型 MoveIt 2 配置
rokae_xMateAR5R_moveit_config/
rokae_xMateAR5R08_moveit_config/
rokae_xMateAR5R08ZY2_moveit_config/
rokae_xMateAR5L08_moveit_config/
rokae_xMateAR5L08ZY2_moveit_config/
rokae_xMateAR3R_moveit_config/
rokae_xMateAR3L_moveit_config/
rokae_xMateCR7_moveit_config/
rokae_xMateCR12_moveit_config/
rokae_xMateCR18_moveit_config/
rokae_xMateCR20_moveit_config/
rokae_xMateCR35_moveit_config/
rokae_xMateER3_moveit_config/
rokae_xMateER7_moveit_config/
rokae_xMatePro3_moveit_config/
rokae_xMatePro7_moveit_config/
rokae_xMateSR3_moveit_config/
rokae_xMateSR4_moveit_config/
rokae_xMateSR5_moveit_config/
rokae_xMateXB7s_moveit_config/
rokae_xMateXB7h_moveit_config/
rokae_xMateNB25s_moveit_config/
rokae_xMateNB25h_moveit_config/
rokae_xMateNB12s_moveit_config/
rokae_xMateNB12h_moveit_config/
rokae_xMateEB4_moveit_config/
rokae_xMateNB4_moveit_config/
rokae_xMateXB4s_moveit_config/
rokae_xMateXB4h_moveit_config/
rokae_xMateNB220s_moveit_config/
3.2 rokae_hardware 包结构
CMakeLists.txt
config/                        # 控制器 YAML 配置
include/                       # 硬件接口头文件
launch/                        # 启动文件
package.xml
rokae_hardware_interface.xml   # ros2_control 插件描述
sdk/                           # 厂商 SDK 头文件与库
src/                           # 实现源码(见下节)
3.3 rokae_hardware/src 源文件说明
| 文件 | 说明 |
|---|---|
connect_test.cpp | 网络性能分析测试(未注册为节点;编译后在 build 目录查找可执行文件) |
movej_client.cpp | movej 客户端示例,与 rokae_driver(服务端)配合 |
movej_moveit_test.cpp | 基于 MoveIt 规划的 movej 示例 |
rokae_driver.cpp | 六轴机型:封装部分 xCore 接口为 ROS 2 Service |
rokae_driver7.cpp | 七轴机型:同上 |
rokae_hardware_interface.cpp | ros2_control SystemInterface 实现,经 pluginlib 由 controller_manager 加载 |
第 4 章 系统架构与入门
4.1 ROS 2 Control 架构
本软件包采用 ROS 2 Control 标准架构。典型需要关注的三类文件为:
| 类别 | 路径 / 位置 | 作用 |
|---|---|---|
| 控制器参数 | rokae_hardware/config/*.yaml | 声明 joint_state_broadcaster、joint_trajectory_controller 等 |
| 机器人描述 | rokae_description/urdf/*.xacro | 通过 <ros2_control> 声明关节与硬件插件参数 |
| 硬件接口插件 | rokae_hardware/src/rokae_hardware_interface.cpp | 调用厂商 SDK,实现 read / write 等接口 |
4.2 双臂整机 RViz 显示(仅可视化)
轮式双臂整机模型已集成到 rokae_description,用于在 RViz2 中查看底盘、躯干与左右臂整体外观与关节联动显示。
能力边界
| 支持 | 不支持 |
|---|---|
| RViz2 RobotModel 渲染 | 真机控制 / ros2_control |
joint_state_publisher_gui 拖动关节 | MoveIt 规划与执行 |
本地 TF / /robot_description | Gazebo 整机仿真、robot_type 启动 |
模型构成
| 项 | 值 |
|---|---|
| 整机名称 | Wheel_Robot_PD2613-0.8 |
| 左臂 | AR5-5_08L-W4C1C9-ZY2(单机 robot_type:=AR5L08ZY2) |
| 右臂 | AR5-5_08R-W4C1C9-ZY2(单机 robot_type:=AR5R08ZY2) |
| 软件包 | rokae_description |
启动命令:
source /opt/ros/humble/setup.bash
source ~/ros2_ws/install/setup.bash
ros2 launch rokae_description display_wheel_robot.launch.py
启动后会拉起 robot_state_publisher、joint_state_publisher_gui、rviz2(加载 wheel_robot.rviz,Fixed Frame: world)。
| 类型 | 路径(相对 rokae_description) |
|---|---|
| URDF | urdf/wheel_robot.urdf(同内容 urdf/Wheel_Robot_PD2613-0.8.urdf) |
| Launch | launch/display_wheel_robot.launch.py |
| RViz 配置 | launch/wheel_robot.rviz |
| Mesh | meshes/wheel_robot/ |
验收要点
- RViz Fixed Frame 为
world,RobotModel 无红色报错 - 可见底盘 / 躯干 / 头部与左、右各 7 轴臂
- 滑条拖动时左右臂可联动显示(仅本地关节状态,无控制器)
已知限制
- 无整机
ros2_control/ 控制器 yaml / MoveIt / Gazebo 配置 - 不提供整机
robot_type,不可用rokae_moveit_launch.py - 左右臂单机完整能力请分别使用
robot_type:=AR5L08ZY2、AR5R08ZY2
4.3 RViz + MoveIt 2 规划真机
4.3.1 前置条件
- 已正确安装 MoveIt 2、ros2_control 与本仓库各功能包。
- 控制器与上位机网络互通,
robot_ip、local_ip配置正确。
4.3.2 启动示例
ros2 launch rokae_hardware rokae_moveit_launch.py \
  robot_type:=SR4 \
  use_fake_hardware:=true \
  robot_ip:=192.168.2.160 \
  local_ip:=192.168.2.1

# 工业标准机 XB7h 假硬件示例
ros2 launch rokae_hardware rokae_moveit_launch.py robot_type:=XB7h use_fake_hardware:=true

# 工业标准机 XB7h 真机示例(替换 IP)
ros2 launch rokae_hardware rokae_moveit_launch.py \
  robot_type:=XB7h use_fake_hardware:=false \
  robot_ip:=192.168.21.10 local_ip:=192.168.21.101

# 工业标准机 NB220s 假硬件 / 真机(弹簧缸 NB220s-22027-22-S2)
ros2 launch rokae_hardware rokae_moveit_launch.py robot_type:=NB220s use_fake_hardware:=true
ros2 launch rokae_hardware rokae_moveit_launch.py \
  robot_type:=NB220s use_fake_hardware:=false \
  robot_ip:=192.168.21.10 local_ip:=192.168.21.101
将示例中的 robot_type 换成你的机型,例如:AR5L、AR5R、AR5R08、AR5R08ZY2、AR5L08、AR5L08ZY2、AR3R、AR3L、SR4、ER7、Pro3、Pro7、CR7、CR12、CR18、CR20、CR35、XB7s、XB7h、NB25s、NB25h、NB12s、NB12h、EB4、NB4、XB4s、XB4h、NB220s 等。
| 参数 | 含义 |
|---|---|
robot_type | 机型简写,见上表 |
robot_ip | 机器人控制器 IP |
local_ip | 本机连接控制器网卡的 IP |
use_fake_hardware | true:使用 mock_components/GenericSystem 仿真;false:加载真实硬件插件 |
建议流程:先在
use_fake_hardware:=true下验证 MoveIt 与控制器链路,再切换为false连接真机或 HMI。
真机连接时,请关注 HMI 中 RCI 相关设置 与 网络丢包率。
工业标准机型 XB7s / XB7h / NB25s / NB25h / NB12s / NB12h / EB4 / NB4 / XB4s / XB4h / NB220s:硬件层自动使用 SDK StandardRobot + RtMotionControlIndustrial<6>,无需再手动改 xMateRobot 分支。协作六轴/七轴仍走 xMateRobot / xMateErProRobot。
4.3.3 六轴 / 七轴与 SDK 机器人类型
协作机型若需改轴数,可在硬件接口源码中切换 6 轴 / 7 轴实现(工业标准机 XB7s/XB7h/NB25s/NB25h/NB12s/NB12h/EB4/NB4/XB4s/XB4h/NB220s 不适用此方式,已走 StandardRobot 分支)。涉及文件:
rokae_hardware/src/rokae_hardware_interface.cpprokae_hardware/include/rokae_hardware/rokae_hardware_interface.h
/* rokae_hardware_interface.cpp */
robot_ = std::make_shared<rokae::xMateRobot>(robot_ip_, local_ip_);   // 六轴机型
// robot_ = std::make_shared<rokae::xMateErProRobot>(robot_ip_, local_ip_);  // 七轴机型

/* rokae_hardware_interface.h */
std::shared_ptr<rokae::xMateRobot> robot_;
// std::shared_ptr<rokae::xMateErProRobot> robot_;
4.3.4 RViz 中规划操作要点
- 黄色模型为目标位姿,白色为当前状态,半透明灰色为起始姿态。
- 拖动交互标记(末端球体)或使用 MotionPlanning → Joints 修改目标关节角。
- 点击 Plan & Execute 生成并执行轨迹。
- 连续多次规划时,建议先再次拖动末端标记,刷新 Joints 面板中的目标值。
- 速度缩放:MotionPlanning → Planning → Options → Velocity Scaling / Accel. Scaling(比例 0–1)。
修改后须重新点击 Plan 或 Plan & Execute 才会生效。
规划速度上限由各机型rokae_xMate*_moveit_config/config/joint_limits.yaml的max_velocity/max_acceleration决定,RViz 滑条在其基础上再缩放。
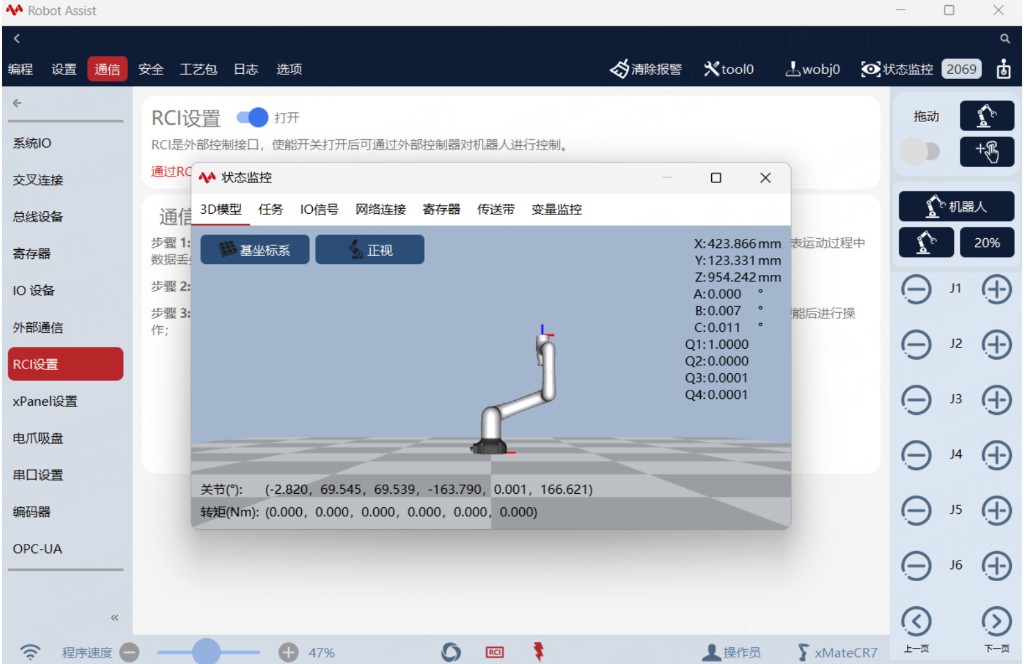
图 1 HMI 状态监控
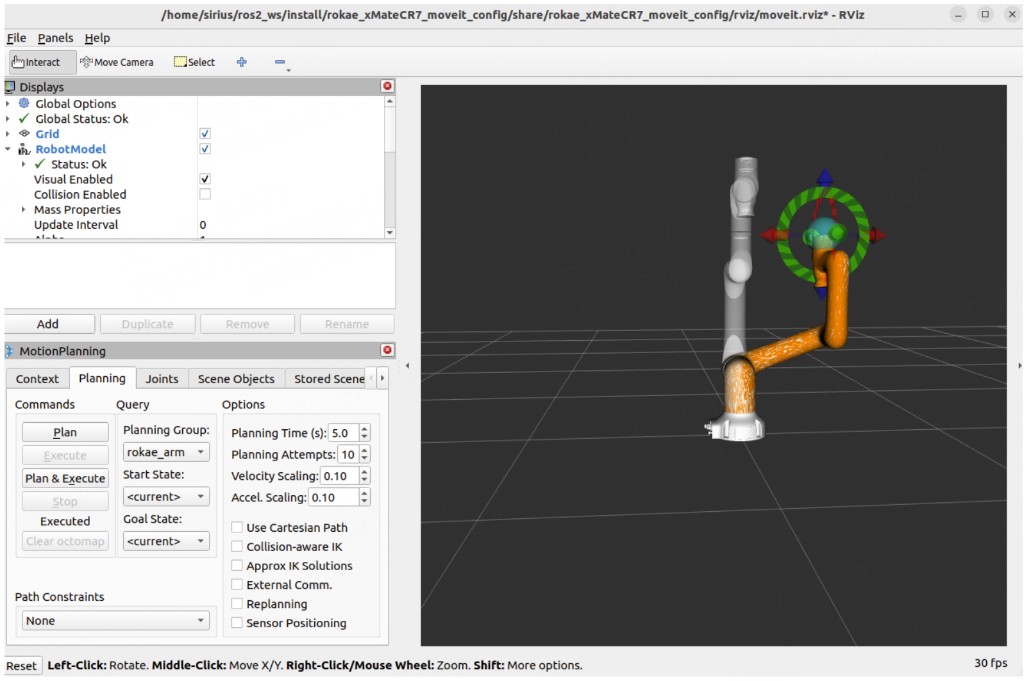
图 2 RViz 可视化
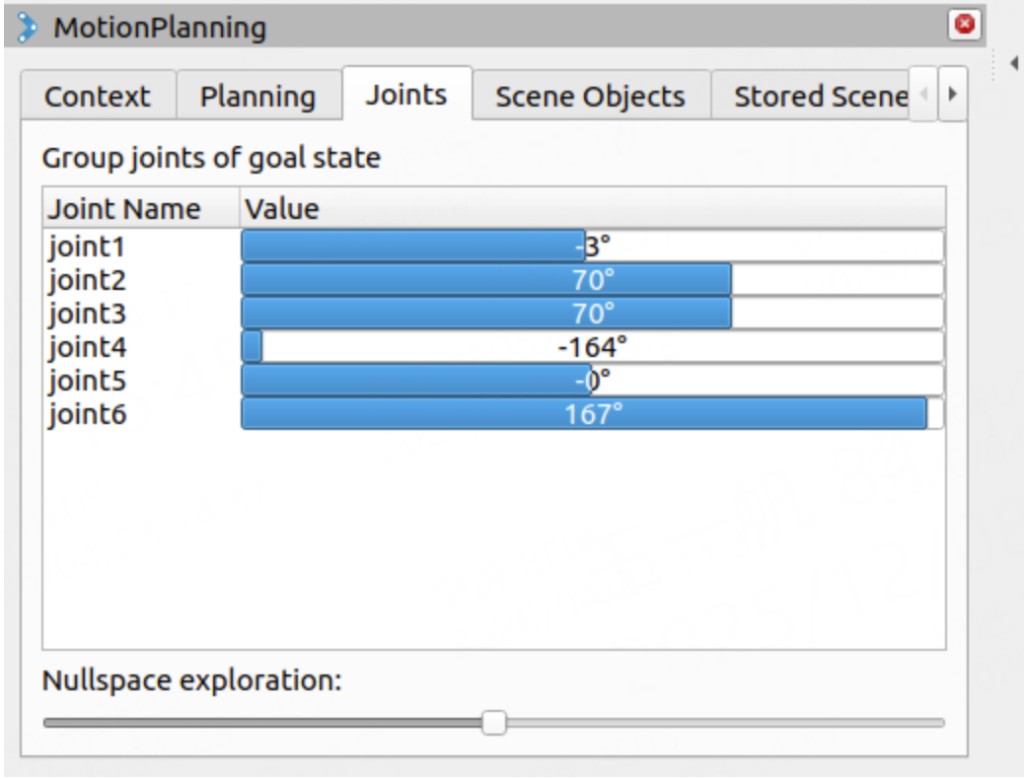
图 3 通过 MotionPlanning → Joints 修改目标位置
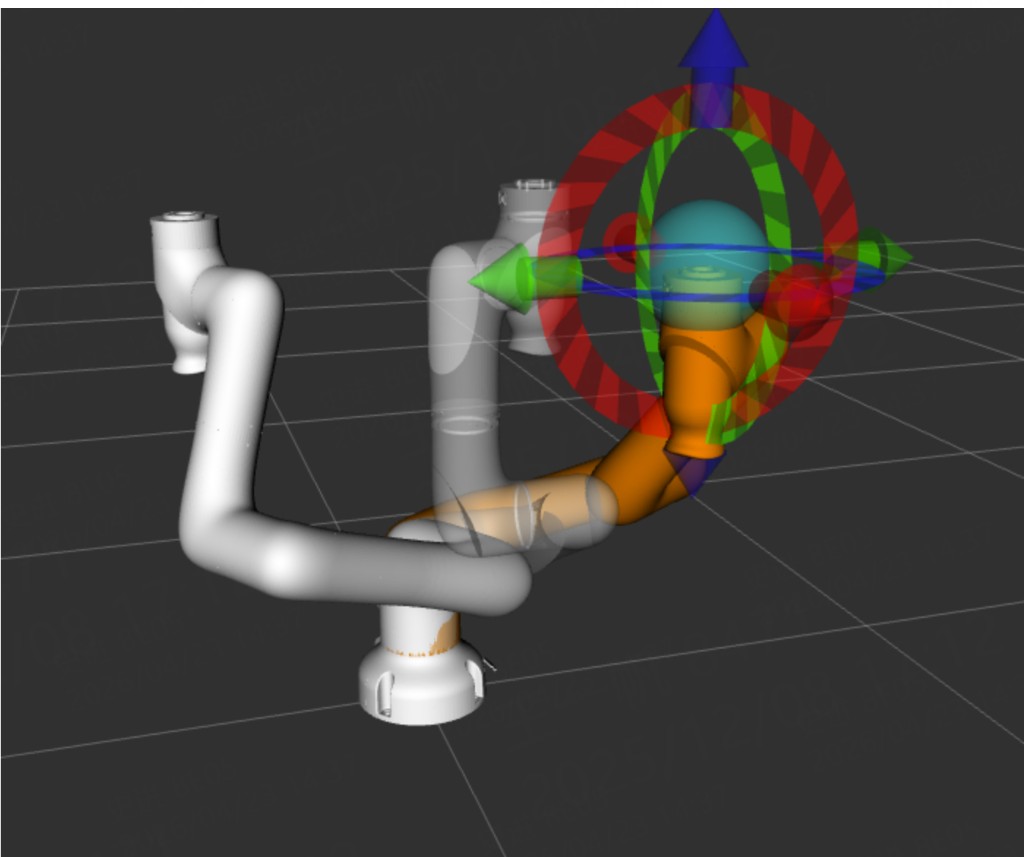
图 4 RViz 目标姿态与当前姿态
4.4 基于 MoveIt 的 movej 示例
在上一节 launch 正常运行前提下,可启动:
ros2 launch rokae_hardware controll_movej.launch.py robot_type:=SR4
源码修改要点(movej_moveit_test.cpp):
/* 约第 149 行:设置规划参考坐标系(需与对应机型 SRDF 中 base 名称一致) */
arm.setPoseReferenceFrame("AR5-5_07R-W4C4A2_base");  // 其它机型请替换为 xxx_base

/* 约第 158 行:目标关节向量维度须与自由度一致 */
std::vector<double> joint_target = {0.5, 0.5, 0.5, 0.5, 0.5, 0.5, 0.5};

/* 约第 284 行:MoveGroup 名称须与 SRDF 中 `<group name="...">` 一致 */
auto move_group = std::make_shared<moveit::planning_interface::MoveGroupInterface>(node, "AR5R_arm");
// xMate 系列默认规划组名多为 rokae_arm
4.5 常用节点 / 话题 / Action
4.5.1 节点
ros2 node list
ros2 node info /<node_name>
| 节点 | 说明 |
|---|---|
/controller_manager | ros2_control 控制器管理器 |
/joint_state_broadcaster | 将硬件关节状态发布到 /joint_states |
/joint_state_publisher | 无真实硬件时辅助发布关节状态 |
/move_group | MoveIt 2 规划核心节点 |
/moveit_simple_controller_manager | MoveIt 与轨迹控制器之间的桥接 |
/position_joint_trajectory_controller | 关节轨迹跟踪控制器 |
/robot_state_publisher | 根据 URDF 与 /joint_states 发布 TF |
/rviz2 | RViz2 可视化 |
4.5.2 话题
ros2 topic list
ros2 topic info /<topic_name>
ros2 topic echo /<topic_name>
| 话题 | 说明 |
|---|---|
/joint_states | 全关节状态 |
/display_planned_path | 规划路径插值点 |
/position_joint_trajectory_controller/controller_state | 控制器状态 |
/position_joint_trajectory_controller/joint_trajectory | 向控制器发送轨迹命令(通常经 Action 通信) |
4.5.3 Action
ros2 action list
ros2 action info /<action_name>
| Action | 说明 |
|---|---|
/execute_trajectory | 执行已规划轨迹 |
/move_action | MoveIt 规划并执行 |
/position_joint_trajectory_controller/follow_joint_trajectory | 轨迹跟踪(与 MoveIt 对接) |
4.6 rokae_driver 驱动与接口
rokae_driver / rokae_driver7 将部分 xCore API 封装为 ROS 2 Service 与 Topic,便于二次开发。
4.6.1 Service 一览
服务定义位于 rokae_msgs/srv。
| 服务 | 说明 | 类型 |
|---|---|---|
/rokae_driver/get_robot_info | 查询型号、SDK 版本等 | GetRobotInfo |
/rokae_driver/jog_control | Jog | JogCon |
/rokae_driver/drag_control | 拖动示教模式开关 | DragCon |
/rokae_driver/calculate_fk | 正解 | CalculateFK |
/rokae_driver/calculate_ik | 逆解 | CalculateIK |
/rokae_driver/get_di / set_di | 数字输入 | GetDI / SetDI |
/rokae_driver/get_do / set_do | 数字输出 | GetDO / SetDO |
/rokae_driver/movej | MoveJ | MoveJ |
/rokae_driver/movel | MoveL | MoveL |
/rokae_driver/movec | MoveC | MoveC |
/rokae_driver/read_register / write_register | 寄存器读写 | ReadRegister / WriteRegister |
七轴版本可执行文件为
rokae_driver7,对应服务命名空间一般为/rokae_driver7/...(以 launch 为准)。
4.6.2 Topic 一览
| 话题 | 说明 | 类型 |
|---|---|---|
/rokae_driver/joint_states | 关节角状态 | sensor_msgs/msg/JointState |
/rokae_driver/cartesian_pose | 笛卡尔位姿(实现中读取 法兰系) | geometry_msgs/msg/PoseStamped |
4.6.3 启动命令
ros2 run rokae_hardware rokae_driver --ros-args -p robot_ip:=192.168.2.160 -p local_ip:=192.168.2.100

ros2 launch rokae_hardware rokae_driver.launch.py robot_ip:=192.168.2.160 local_ip:=192.168.2.100

# 工业标准机
ros2 launch rokae_hardware rokae_driver.launch.py robot_ip:=192.168.21.10 local_ip:=192.168.21.101 robot_class:=standard xMate_type:=XB7s

ros2 launch rokae_hardware rokae_driver.launch.py robot_ip:=192.168.21.10 local_ip:=192.168.21.101 robot_class:=standard xMate_type:=XB7h
run 或 launch 二选一即可,注意替换为实际 IP。工业标准机将 xMate_type 换为对应机型即可。
示例:查询机器人信息
ros2 service call /rokae_driver/get_robot_info rokae_msgs/srv/GetRobotInfo
第 5 章 扩展与定制
5.1 适配新机型
- 在
rokae_description中新增 URDF / xacro、网格、碰撞模型,可参考现有机型目录结构。 - 修改
rokae_description/urdf/xMate.urdf.xacro与xMate_macro.xacro,为新机型增加分支与宏调用;并编写对应的*.ros2_control.xacro。 - 使用 MoveIt Setup Assistant 生成新型号的
*_moveit_config包;与现有机型存在差异时,以现有机型包内文件组织方式为基准对齐。
第 6 章 Gazebo 仿真与轨迹开发
说明
- 下文示例中工作空间路径以
~/ros2_ws、源码目录以~/ros2_ws/src/rokae_ros2为例,请按本机实际路径替换;每个新终端均建议先执行:
source ~/ros2_ws/install/setup.bash - 关节命名:指令、轨迹、控制器配置统一为
joint1~joint6(六轴)或joint1~joint7(七轴);各轴软限位以rokae_description/urdf/中对应机型(含*_Gazebo*.urdf.xacro)的<limit>为准;发轨迹前务必ros2 topic echo /joint_states核对轴数与关节名字。
6.1 环境与场景支持
6.1.1 障碍场景一键加载
参数 gazebo_world_file:=obstacles.world 时,由 test_model.launch.py 载入 rokae_gazebo/worlds/obstacles.world。机型与场景解耦,只改 robot_type 即可。
source ~/ros2_ws/install/setup.bash
ros2 launch rokae_hardware test_model.launch.py \
  robot_type:=Pro3 gazebo_world_file:=obstacles.world gui:=true
已支持机型(如 SR3、SR4、SR5、CR7、CR12、CR18、CR20、CR35、ER3、ER7、Pro3、Pro7、AR5L、AR5R、AR5R08、AR5L08、AR3R、AR3L、NB12s 等工业标准机型)同理替换 robot_type。默认空世界为 empty.world;不加 gazebo_world_file 即空世界。
6.1.2 场景加载与保存服务
节点 scene_service(包 rokae_hardware)提供:
| 服务名 | 作用 |
|---|---|
/load_scene | 按场景名查找 .world,校验路径并登记为参数 |
/save_scene | 将模板 world 复制到用户目录,保存自定义场景快照 |
服务类型:rokae_hardware/srv/SceneService,字段 scene_name(字符串)。
终端 1 — 启动带障碍的仿真:
ros2 launch rokae_hardware test_model.launch.py \
  robot_type:=SR3 gazebo_world_file:=obstacles.world gui:=true
终端 2 — 启动场景服务:
ros2 run rokae_hardware scene_service
终端 3 — 调用服务:
ros2 service call /load_scene rokae_hardware/srv/SceneService "{scene_name: 'obstacles.world'}"
ros2 service call /save_scene rokae_hardware/srv/SceneService "{scene_name: 'my_cr7_snapshot'}"
成功时 save_scene 一般保存到 ~/.rokae_gazebo/saved_worlds/<名称>.world。若需替换已在运行的 Gazebo 世界,应先关闭 Gazebo,再用 launch 的 world 参数启动该文件。
6.1.3 碰撞检测验证
# 终端 1
ros2 launch rokae_hardware test_model.launch.py \
  robot_type:=SR5 gazebo_world_file:=obstacles.world gui:=true

# 终端 2(robot_type 须与终端 1 一致)
ros2 launch rokae_gazebo collision_test.launch.py \
  robot_type:=SR5 publish_motion:=false contact_topic:=/obstacle/bumper_contact
publish_motion:=false:不在本节点内自动发轨迹,靠滑条或外部轨迹顶障碍。- 默认按
robot_collision_substring:=xMate过滤无关接触。
6.2 ros2_control 集成与轨迹控制
6.2.1 仿真控制闭环
- Gazebo 插件
libgazebo_ros2_control.so启动controller_manager。 test_model.launch.py延时后通过spawner依次加载:joint_state_broadcaster:发布/joint_statesarm_controller(JointTrajectoryController):订阅/arm_controller/joint_trajectory
- 链路:ROS 2 轨迹话题 → 轨迹控制器 → Gazebo 关节。
6.2.2 controll_movej.launch.py
在 Gazebo 中加载机型 URDF、gazebo_ros2_control、joint_state_broadcaster 与 arm_controller;相对 test_model.launch.py 另可带入 MoveIt 配置,并可选 movej 演示节点。
重要:勿同时
enable_gui:=true与enable_movej:=true,避免多源争抢同一轨迹控制器。
模式 A — GUI 滑条:
ros2 launch rokae_hardware controll_movej.launch.py \
  robot_type:=SR3 enable_gui:=true enable_movej:=false
模式 B — movej 演示 + 终端发轨迹:
ros2 launch rokae_hardware controll_movej.launch.py \
  robot_type:=SR3 enable_gui:=false enable_movej:=true
6.2.3 验证 /joint_states
ros2 topic echo /joint_states --once
name 字段应为 joint1…joint6(或含 joint7),与 rokae_hardware/config/xMate{机型}_controllers.yaml 中控制器 joints 列表一致。
6.2.4 轨迹话题与 ros2 topic pub 示例
确认当前轨迹订阅者:
ros2 control list_controllers
ros2 topic list | grep joint_trajectory
- Gazebo
test_model/controll_movej场景下,常见为/arm_controller/joint_trajectory。 - 若仅
position_joint_trajectory_controller为 active(例如单独使用rokae_moveit_launch.py),则向/position_joint_trajectory_controller/joint_trajectory发布。
六轴示例:
ros2 topic pub --once /arm_controller/joint_trajectory trajectory_msgs/msg/JointTrajectory "
joint_names: [joint1, joint2, joint3, joint4, joint5, joint6]
points:
  - positions: [0.20, -0.20, 0.15, 0.00, 0.20, 0.00]
    time_from_start: {sec: 3, nanosec: 0}
  - positions: [0.20, -0.55, 0.25, 0.10, 0.30, 0.10]
    time_from_start: {sec: 6, nanosec: 0}
"
七轴须 joint_names 与每条 positions 均为 7 维。
6.2.5 各机型关节角软限位参考(弧度)
下表数值来自仓库 Gazebo xacro 中 <limit>,仅作发指令前粗查;改 URDF 后以文件为准。
| 机型 | joint1 | joint2 | joint3 | joint4 | joint5 | joint6 | joint7 |
|---|---|---|---|---|---|---|---|
| SR3 | [-3.0543, 3.0543] | [-2.3562, 2.2689] | [-3.0543, 2.3562] | [-3.0543, 3.0543] | [-3.0543, 3.0543] | [-3.0543, 3.0543] | — |
| SR4 | [-3.0543, 3.0543] | [-2.3562, 2.3562] | [-2.3562, 2.3562] | [-3.0543, 3.0543] | [-3.0543, 3.0543] | [-3.0543, 3.0543] | — |
| SR5 | [-6.2832, 6.2832] | [-2.7925, 2.618] | [-2.9671, 2.4435] | [-6.2832, 6.2832] | [-6.2832, 6.2832] | [-6.2832, 6.2832] | — |
| CR7 | [-3.0543, 3.0543] | [-3.0543, 3.0543] | [-3.0543, 3.0543] | [-3.0543, 3.0543] | [-3.0543, 3.0543] | [-3.0543, 3.0543] | — |
| CR12 | [-6.2832, 6.2832] | [-2.9671, 2.9671] | [-6.2832, 6.2832] | [-6.2832, 6.2832] | [-6.2832, 6.2832] | [-6.2832, 6.2832] | — |
| CR18 | [-3.0543, 3.0543] | [-2.9671, 2.9671] | [-2.8798, 2.8798] | [-3.0543, 3.0543] | [-3.0543, 3.0543] | [-3.0543, 3.0543] | — |
| CR20 | [-3.0543, 3.0543] | [-3.0543, 3.0543] | [-2.9671, 2.9671] | [-3.0543, 3.0543] | [-3.0543, 3.0543] | [-3.0543, 3.0543] | — |
| CR35 | [-6.2832, 6.2832] | [-6.2832, 6.2832] | [-2.8972, 2.8972] | [-6.2832, 6.2832] | [-6.2832, 6.2832] | [-6.2832, 6.2832] | — |
| ER3 | [-2.9671, 2.9671] | [-2.0944, 2.0944] | [-2.0944, 2.0944] | [-2.9671, 2.9671] | [-2.0944, 2.0944] | [-6.2832, 6.2832] | — |
| ER7 | [-2.9671, 2.9671] | [-2.0944, 2.0944] | [-2.0944, 2.0944] | [-2.9671, 2.9671] | [-2.0944, 2.0944] | [-6.2832, 6.2832] | — |
| Pro3 / Pro7 | [-2.9671, 2.9671] | [-2.0944, 2.0944] | [-2.9671, 2.9671] | [-2.0944, 2.0944] | [-2.9671, 2.9671] | [-2.0944, 2.0944] | [-6.2832, 6.2832] |
| AR5L / AR5R | [-3.1067, 3.1067] | [-2.0944, 2.0944] | [-3.1067, 3.1067] | [-1.0472, 2.5307] | [-3.1067, 3.1067] | [-1.0472, 1.0472] | [-1.0472, 1.0472] |
| AR5R08 | [-3.1067, 3.1067] | [-2.0944, 2.0944] | [-3.1067, 3.1067] | [-1.0472, 2.5307] | [-3.1067, 3.1067] | [-0.8727, 0.8727] | [-0.8727, 0.8727] |
| AR5R08ZY2 | [-3.1067, 3.1067] | [-2.0944, 2.0944] | [-3.1067, 3.1067] | [-1.0472, 2.5307] | [-3.1067, 3.1067] | [-1.0472, 1.0472] | [-1.0472, 1.0472] |
| AR5L08 | [-3.1067, 3.1067] | [-2.0944, 2.0944] | [-3.1067, 3.1067] | [-1.0472, 2.5307] | [-3.1067, 3.1067] | [-0.8727, 0.8727] | [-0.8727, 0.8727] |
| AR5L08ZY2 | [-3.1067, 3.1067] | [-2.0944, 2.0944] | [-3.1067, 3.1067] | [-1.0472, 2.5307] | [-3.1067, 3.1067] | [-1.0472, 1.0472] | [-1.0472, 1.0472] |
| AR3R | [-3.1067, 3.1067] | [-2.0944, 2.0944] | [-3.1067, 3.1067] | [-1.0472, 2.5307] | [-3.1067, 3.1067] | [-1.0472, 1.0472] | [-1.5708, 1.5708] |
| AR3L | [-3.1067, 3.1067] | [-2.0944, 2.0944] | [-3.1067, 3.1067] | [-1.0472, 2.5307] | [-3.1067, 3.1067] | [-1.0472, 1.0472] | [-1.5708, 1.5708] |
| XB7s / XB7h | [-2.9671, 2.9671] | [-1.6755, 2.3562] | [-3.4034, 1.1345] | [-2.9671, 2.9671] | [-2.0944, 2.0944] | [-6.2832, 6.2832] | — |
| NB25s | [-3.1416, 3.1416] | [-1.7279, 2.7227] | [-3.4907, 1.3090] | [-3.1416, 3.1416] | [-2.3562, 2.3562] | [-6.2832, 6.2832] | — |
| NB25h | [-3.1416, 3.1416] | [-1.7279, 2.7227] | [-3.4907, 1.3090] | [-3.7525, 3.7525] | [-3.9270, 3.9270] | [-7.8540, 7.8540] | — |
| NB12s | [-2.9671, 2.9671] | [-1.8326, 2.5307] | [-3.6652, 1.2217] | [-4.7124, 4.7124] | [-2.3562, 2.3562] | [-6.2832, 6.2832] | — |
| NB12h | [-3.1416, 3.1416] | [-1.7453, 2.6180] | [-3.4907, 1.5708] | [-3.1416, 3.1416] | [-3.1416, 3.1416] | [-6.2832, 6.2832] | — |
| EB4 / XB4s / XB4h | [-2.9671, 2.9671] | [-1.3963, 2.5133] | [-3.3859, 0.9425] | [-2.9671, 2.9671] | [-2.0769, 2.0769] | [-6.2832, 6.2832] | — |
| NB4 | [-2.9671, 2.9671] | [-1.5708, 2.2689] | [-3.4907, 0.9599] | [-2.9671, 2.9671] | [-2.0944, 2.0944] | [-6.2832, 6.2832] | — |
| NB220s | [-3.2289, 3.2289] | [-1.1345, 1.4835] | [-3.5779, 1.3963] | [-3.4907, 3.4907] | [-2.2689, 2.2689] | [-6.2832, 6.2832] | — |
6.3 一键 launch(仿真 / 真机)
6.3.1 入口与内部链路
ros2 launch rokae_hardware gazebo_moveit.launch.py ...
| 条件 | 子 launch | 作用 |
|---|---|---|
mode:=sim | controll_movej.launch.py | Gazebo + gazebo_ros2_control;world → 子 launch 的 gazebo_world_file;可选 enable_gui / enable_movej |
mode:=real | real_moveit.launch.py | 本机 ros2_control_node + 真机 IP,加载 xMate{机型}_real_controllers.yaml;不启动 Gazebo |
6.3.2 参数约束
mode:=real时use_sim_time:=false(真机用系统时钟)。mode:=sim时不可同时enable_gui:=true与enable_movej:=true。mode:=real必须同时提供robot_ip与local_ip。
6.3.3 仿真模式示例
# 空世界 + 滑条(SR3)
ros2 launch rokae_hardware gazebo_moveit.launch.py \
  mode:=sim robot_type:=SR3 world:=empty.world enable_gui:=true enable_movej:=false

# 障碍世界(CR7 / CR35)
ros2 launch rokae_hardware gazebo_moveit.launch.py \
  mode:=sim robot_type:=CR7 world:=obstacles.world enable_gui:=true enable_movej:=false
ros2 launch rokae_hardware gazebo_moveit.launch.py \
  mode:=sim robot_type:=CR35 world:=obstacles.world enable_gui:=true enable_movej:=false

# 工业标准机 NB12s / NB12h / NB25s / NB25h / NB220s
ros2 launch rokae_hardware test_model.launch.py robot_type:=NB12s gazebo_world_file:=empty.world gui:=true
ros2 launch rokae_hardware gazebo_moveit.launch.py \
  mode:=sim robot_type:=NB12s world:=empty.world enable_gui:=true enable_movej:=false
ros2 launch rokae_hardware test_model.launch.py robot_type:=NB220s gazebo_world_file:=empty.world gui:=true
ros2 launch rokae_hardware gazebo_moveit.launch.py \
  mode:=sim robot_type:=NB220s world:=empty.world enable_gui:=true enable_movej:=false

# 开 movej 演示、关 GUI
ros2 launch rokae_hardware gazebo_moveit.launch.py \
  mode:=sim robot_type:=CR7 world:=empty.world enable_gui:=false enable_movej:=true

# 七轴 AR 系列(AR5L08 / AR5R08 / AR5R08ZY2 / AR5L08ZY2 / AR3L / AR3R)
ros2 launch rokae_hardware test_model.launch.py robot_type:=AR5L08 gazebo_world_file:=empty.world gui:=false
ros2 launch rokae_hardware gazebo_moveit.launch.py \
  mode:=sim robot_type:=AR5L08 world:=empty.world enable_gui:=true enable_movej:=false
ros2 launch rokae_hardware gazebo_moveit.launch.py \
  mode:=sim robot_type:=AR5R08ZY2 world:=empty.world enable_gui:=true enable_movej:=false
ros2 launch rokae_hardware gazebo_moveit.launch.py \
  mode:=sim robot_type:=AR3L world:=empty.world enable_gui:=true enable_movej:=false
6.3.4 真机模式示例
# CR7 / CR35 真机(无 Gazebo)
ros2 launch rokae_hardware gazebo_moveit.launch.py \
  mode:=real robot_type:=CR7 \
  robot_ip:=192.168.2.160 local_ip:=192.168.2.162 \
  enable_moveit:=false use_sim_time:=false

# 工业标准机 XB7h(MoveIt + ros2_control 一体)
ros2 launch rokae_hardware rokae_moveit_launch.py \
  robot_type:=XB7h use_fake_hardware:=false \
  robot_ip:=192.168.21.10 local_ip:=192.168.21.101
另开终端发关节轨迹(六轴,控制器为 arm_controller 时):
ros2 topic pub --once /arm_controller/joint_trajectory trajectory_msgs/msg/JointTrajectory "
joint_names: [joint1, joint2, joint3, joint4, joint5, joint6]
points:
  - positions: [0.10, -0.20, 0.15, 0.00, 0.20, 0.00]
    time_from_start: {sec: 3, nanosec: 0}
  - positions: [0.20, -0.35, 0.25, 0.10, 0.30, 0.10]
    time_from_start: {sec: 6, nanosec: 0}
"
6.4 仿真数据录制与回放
6.4.1 脚本说明
rokae_hardware/scripts/record_sim.sh- 用法:
bash .../record_sim.sh [bag输出目录] [robot_type可选] - 默认在
~/rosbags/<robot小写>_sim_日期时间>创建;等待轨迹话题出现后再ros2 bag record
- 用法:
rokae_hardware/scripts/replay_sim.sh- 用法:
bash .../replay_sim.sh <bag目录> [倍速rate] [with_clock true|false] - 默认
rate=1.0;第三参数为true时增加ros2 bag play --clock
- 用法:
6.4.2 推荐流程(三终端)
以 robot_type:=CR7、bag 目录 ~/rosbags/cr7_sim0002 为例:
# 终端 1 — 启动仿真
ros2 launch rokae_hardware gazebo_moveit.launch.py \
  mode:=sim robot_type:=CR7 world:=empty.world enable_gui:=false enable_movej:=false

# 终端 2 — 开始录制
bash ~/ros2_ws/src/rokae_ros2/rokae_hardware/scripts/record_sim.sh ~/rosbags/cr7_sim0002 CR7
# 结束:Ctrl+C

# 终端 3 — 录制过程中下发轨迹
ros2 topic pub --once /arm_controller/joint_trajectory trajectory_msgs/msg/JointTrajectory "
joint_names: [joint1, joint2, joint3, joint4, joint5, joint6]
points:
  - positions: [0.10, -0.20, 0.15, 0.00, 0.20, 0.00]
    time_from_start: {sec: 3, nanosec: 0}
  - positions: [0.30, -0.35, 0.25, 0.10, 0.30, 0.10]
    time_from_start: {sec: 6, nanosec: 0}
"
6.4.3 检查与回放
ros2 bag info ~/rosbags/cr7_sim0002

# 原速回放(终端 1 先启动与录制时相同的仿真)
bash ~/ros2_ws/src/rokae_ros2/rokae_hardware/scripts/replay_sim.sh ~/rosbags/cr7_sim0002

# 二倍速 / 带 --clock
bash ~/ros2_ws/src/rokae_ros2/rokae_hardware/scripts/replay_sim.sh ~/rosbags/cr7_sim0002 2.0
bash ~/ros2_ws/src/rokae_ros2/rokae_hardware/scripts/replay_sim.sh ~/rosbags/cr7_sim0002 1.0 true
6.4.4 使用注意
- 回放前
robot_type、URDF、关节轴数须与录制时一致。 - 用
ros2 control list_controllers确认轨迹控制器为 active。 - 回放异常时检查
use_sim_time、bag 是否含/clock、以及replay_sim.sh第三参数。
附录 A 术语表
| 术语 | 说明 |
|---|---|
robot_type | launch 传入的机型简写,用于选择 URDF、控制器 YAML、MoveIt 配置包名等 |
use_fake_hardware | 是否使用仿真用 GenericSystem 插件 |
robot_class / xMate_type | 工业标准机 rokae_driver / 硬件接口参数;standard + 机型简写触发 StandardRobot |
flangeInBase | SDK 坐标类型:法兰相对基坐标系 |
endInRef | SDK 坐标类型:末端(工具 / 工件语义)相对参考系 |
附录 B 反馈与支持
若文档与代码不一致,请以仓库最新版本为准,并将 ROS 2 发行版、Ubuntu 版本、机型、robot_type、完整 launch 命令与终端日志 一并反馈,以便快速定位问题。